 English
 Tiếng Việt
Tay gắp chân không (Vacuum Gripper): Cấu tạo, nguyên lý và ứng dụng
Trong các bài toán tự động hóa nâng hạ, bốc dỡ hoặc di chuyển hàng hóa, không phải vật thể nào cũng có thể xử lý bằng tay kẹp cơ khí truyền thống. Những sản phẩm có bề mặt phẳng, kích thước lớn như tấm kính, gỗ ván, hoặc các vật thể dễ móp méo như thùng carton, bao bì màng nilon thường đòi hỏi một cơ cấu gắp chạm nhẹ nhàng nhưng có lực giữ chắc chắn.
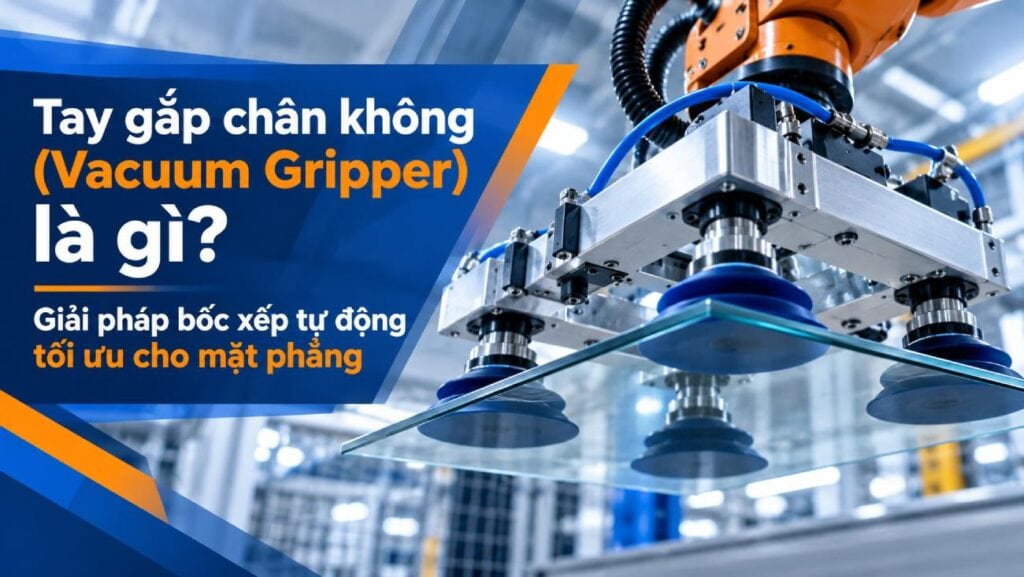
Giải pháp tối ưu nhất cho các ứng dụng này là tay gắp chân không (Vacuum Gripper). Bài viết sẽ phân tích góc độ kỹ thuật về định nghĩa, cấu tạo và nguyên lý hoạt động vật lý đằng sau sức nâng của thiết bị đầu cuối (EOAT) này, giúp nhà máy lựa chọn đúng cấu hình cho dây chuyền.
Tay gắp chân không (Vacuum Gripper) là gì?
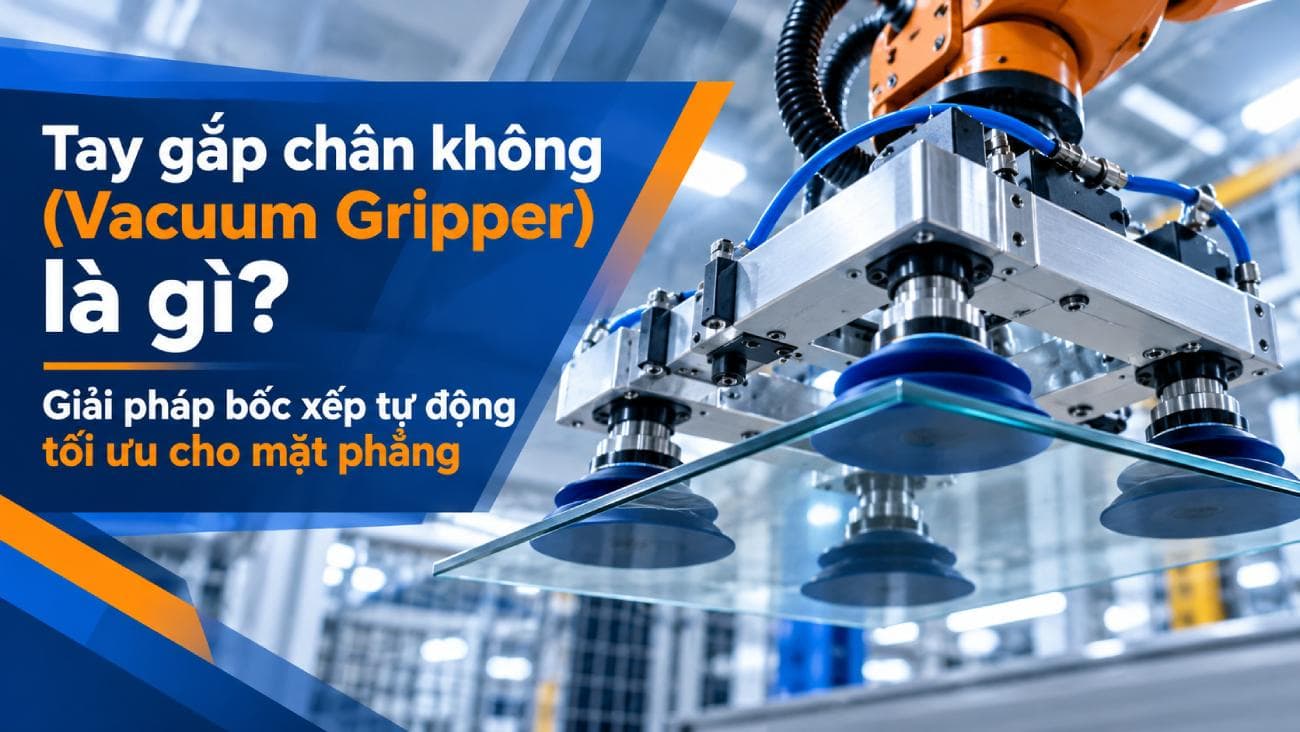
Theo định nghĩa kỹ thuật, tay gắp chân không (Vacuum Gripper) là một loại thiết bị đầu cuối (End-of-Arm Tooling – EOAT) được gắn vào mặt bích của cánh tay robot công nghiệp hoặc cơ cấu nâng hạ. Thiết bị này sử dụng sự chênh lệch áp suất không khí để tạo ra lực giữ, qua đó thực hiện thao tác nâng, giữ và di chuyển các vật thể mà không cần kẹp siết vật lý hay kẹp cơ khí.
Khác với các cơ cấu ngàm kẹp phải kẹp vào các cạnh của vật thể, Vacuum Gripper chỉ cần tiếp xúc với một mặt phẳng của sản phẩm. Tính chất này giúp thiết bị trở nên cực kỳ linh hoạt trong các ứng dụng xếp pallet (palletizing), gắp thả (pick and place) và vận chuyển tấm vật liệu khối lượng lớn.
Nguyên lý hoạt động thực sự của tay gắp chân không
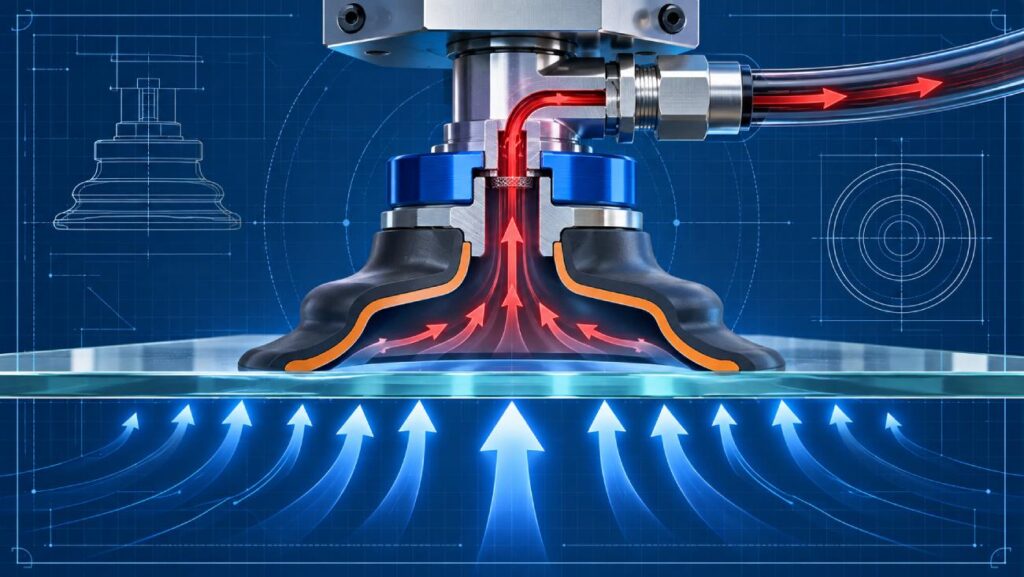
Nhiều người lầm tưởng rằng “chân không” là một lực hút trực tiếp kéo vật thể lên. Tuy nhiên, về mặt vật lý ứng dụng, nguyên lý hoạt động của tay gắp chân không lại dựa vào áp suất khí quyển.
Quá trình này diễn ra theo các bước:
- Núm hút chân không (Suction cup) được hạ xuống tiếp xúc kín với bề mặt vật thể cần gắp.
- Hệ thống tạo chân không (bơm hoặc bộ tạo chân không khí nén) bắt đầu rút không khí ra khỏi không gian khép kín giữa núm hút và vật thể.
- Khi không khí bị hút ra, một vùng áp suất âm (chân không nhân tạo) được hình thành bên trong núm hút, thấp hơn nhiều so với áp suất khí quyển bên ngoài môi trường.
- Lúc này, chính áp suất khí quyển (Atmospheric pressure) tác dụng lên mặt dưới và các khu vực xung quanh của vật thể sẽ đóng vai trò như một lực đẩy vô hình, ép chặt vật thể vào núm hút chân không. Mức chênh lệch áp suất càng lớn và diện tích núm hút càng rộng, lực nâng tạo ra càng mạnh.
Cấu tạo cơ bản của hệ thống Vacuum Gripper
Để tạo ra và duy trì trạng thái chênh lệch áp suất ổn định, một hệ thống tay gắp chân không thường bao gồm 3 thành phần chính:
- Bộ tạo chân không (Vacuum Generator): Nguồn cấp động lực của hệ thống. Có thể là Ejector khí nén(hoạt động theo nguyên lý Venturi, tạo chân không cực nhanh, kích thước gọn) hoặc Bơm chân không bằng điện (Electric vacuum pump, tạo lưu lượng lớn cho các cụm gắp khổng lồ).
- Núm hút/Giác hút (Suction Cups/Pads): Phần trực tiếp tiếp xúc với sản phẩm. Thường được làm từ vật liệu đàn hồi như NBR (cao su nitrile), Silicone, hoặc Polyurethane để tạo độ làm kín (seal) hoàn hảo. Biên dạng giác hút có thể là dạng phẳng (Flat), dạng phễu, hoặc có gân nhám (Friction) chống trượt.
- Cơ cấu giá đỡ và phụ kiện (Manifold & Fittings): Khung thép hoặc nhôm định hình kết nối các giác hút lại với nhau; các van xả nhanh (Blow-off valve) để nhả sản phẩm ngay lập tức; và cảm biến áp suất (Vacuum switch) để báo tín hiệu gắp thành công về PLC.
Ưu điểm khi ứng dụng trên dây chuyền tự động
- Tốc độ gắp thả vượt trội: Chu kỳ tạo áp suất âm và xả chân không diễn ra chỉ trong phần tư giây, nhanh hơn nhiều so với hành trình đóng/mở ngàm của kẹp cơ khí, giúp tăng throughput dây chuyền.
- Bảo vệ toàn vẹn sản phẩm: Không tạo ra lực nén vật lý lên các cạnh biên, không gây xước bề mặt, đặc biệt lý tưởng cho kính, màn hình điện tử, hộp giấy, túi nilon mềm.
- Thiết kế nhẹ và tối ưu không gian: Cụm EOAT chân không thường có trọng lượng (deadweight) nhẹ, giúp robot tiết kiệm tải trọng (payload) để gắp được các sản phẩm nặng hơn.
Bảng hướng dẫn chọn loại núm hút chân không (Suction Cup)
Việc chọn sai hình dạng núm hút có thể làm hở khí, khiến tay gắp chân không mất lực và làm rơi sản phẩm.
| Hình dáng núm hút (Cup Type) | Đặc tính kỹ thuật | Ứng dụng phù hợp |
|---|---|---|
| Núm hút phẳng (Flat Cups) |
Độ bám cứng vững, không bị rung lắc khi di chuyển ngang với gia tốc cao. | Vật liệu phẳng, cứng, nhẵn bóng: Tấm kính, tôn tấm, hộp kim loại phẳng, khối gỗ dán. |
| Núm hút có nếp gấp (Bellows Cups) |
Có nếp gấp đàn hồi như lò xo. Khả năng tự bù trừ (compensate) khi gắp các vật thể có chênh lệch cao độ hoặc bề mặt cong nhẹ. |
Bao bì màng mềm, túi thực phẩm, các khay chứa hàng không đồng đều cao độ, phôi đúc có biên dạng cong. |
| Bàn gắp bọt biển (Foam Grippers) |
Sử dụng lớp xốp đặc biệt che phủ nhiều lỗ hút, cho phép tự đóng các lỗ không tiếp xúc sản phẩm. |
Khay gạch, thùng carton bị móp, vật liệu có bề mặt sần sùi hoặc có lỗ rỗng (như gỗ nguyên khối). |
Giải pháp tích hợp tự động hóa đồng bộ từ DAT Group
Để tay gắp chân không hoạt động hiệu quả, việc tính toán lực ma sát tĩnh/động, mức độ rò rỉ khí của bề mặt sản phẩm, tải trọng an toàn và khả năng đồng bộ với chu kỳ hoạt động của robot là cực kỳ quan trọng.
DAT Group là đối tác ký kết chính thức của ROKAE tại Việt Nam, mang đến hệ sinh thái giải pháp robot công nghiệp và tự động hóa toàn diện. Khi triển khai các dự án xếp pallet hoặc pick & place, đội ngũ kỹ sư DAT Group sẽ trực tiếp khảo sát biên dạng sản phẩm thực tế, đánh giá tải trọng để lựa chọn tay gắp chân không (Vacuum Gripper) có lực nâng tối ưu. Bằng việc tích hợp chặt chẽ giữa thiết bị đầu cuối, cảm biến áp suất, PLC và cánh tay robot/cobot, DAT Group giúp nhà máy chuẩn hóa quy trình, loại bỏ triệt để tình trạng rớt sản phẩm và duy trì vận hành ổn định lâu dài.
Hãy liên hệ ngay DAT Group qua hotline 1800 6567 để đội ngũ chuyên gia phân tích hiện trạng dây chuyền, tư vấn tay gắp chân không và đề xuất cấu hình robot công nghiệp ROKAE phù hợp nhất, giúp xưởng sản xuất nâng cao năng suất một cách an toàn!