 Tiếng Việt
 English
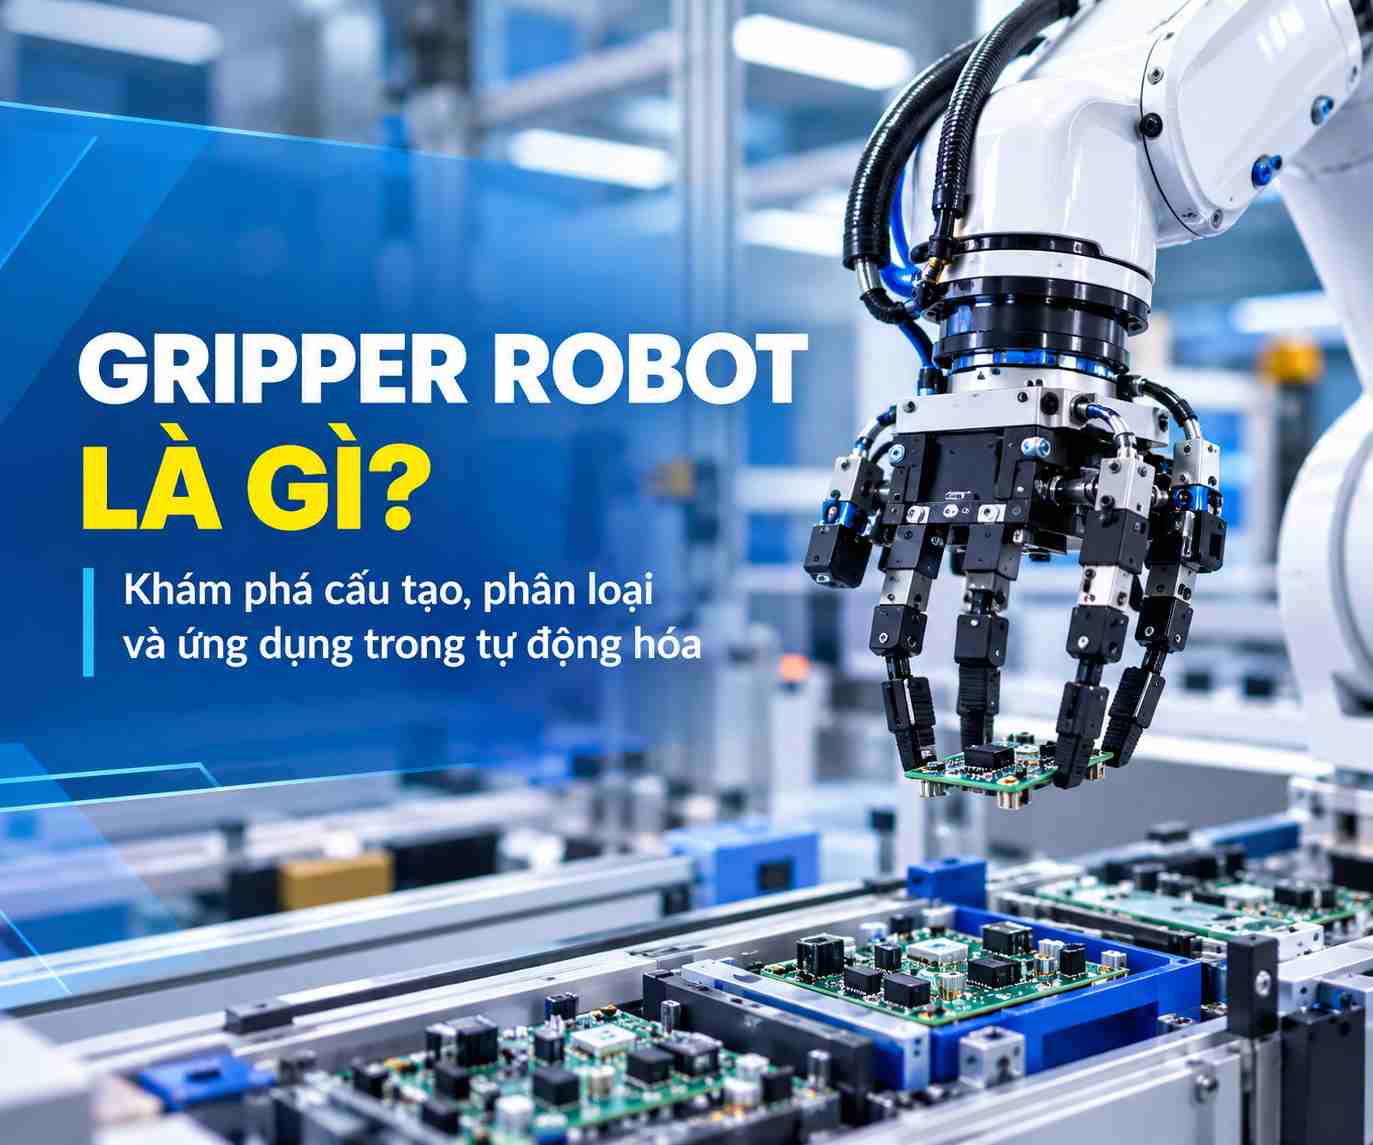
Gripper robot là gì? Khám phá cấu tạo, phân loại và ứng dụng trong tự động hóa
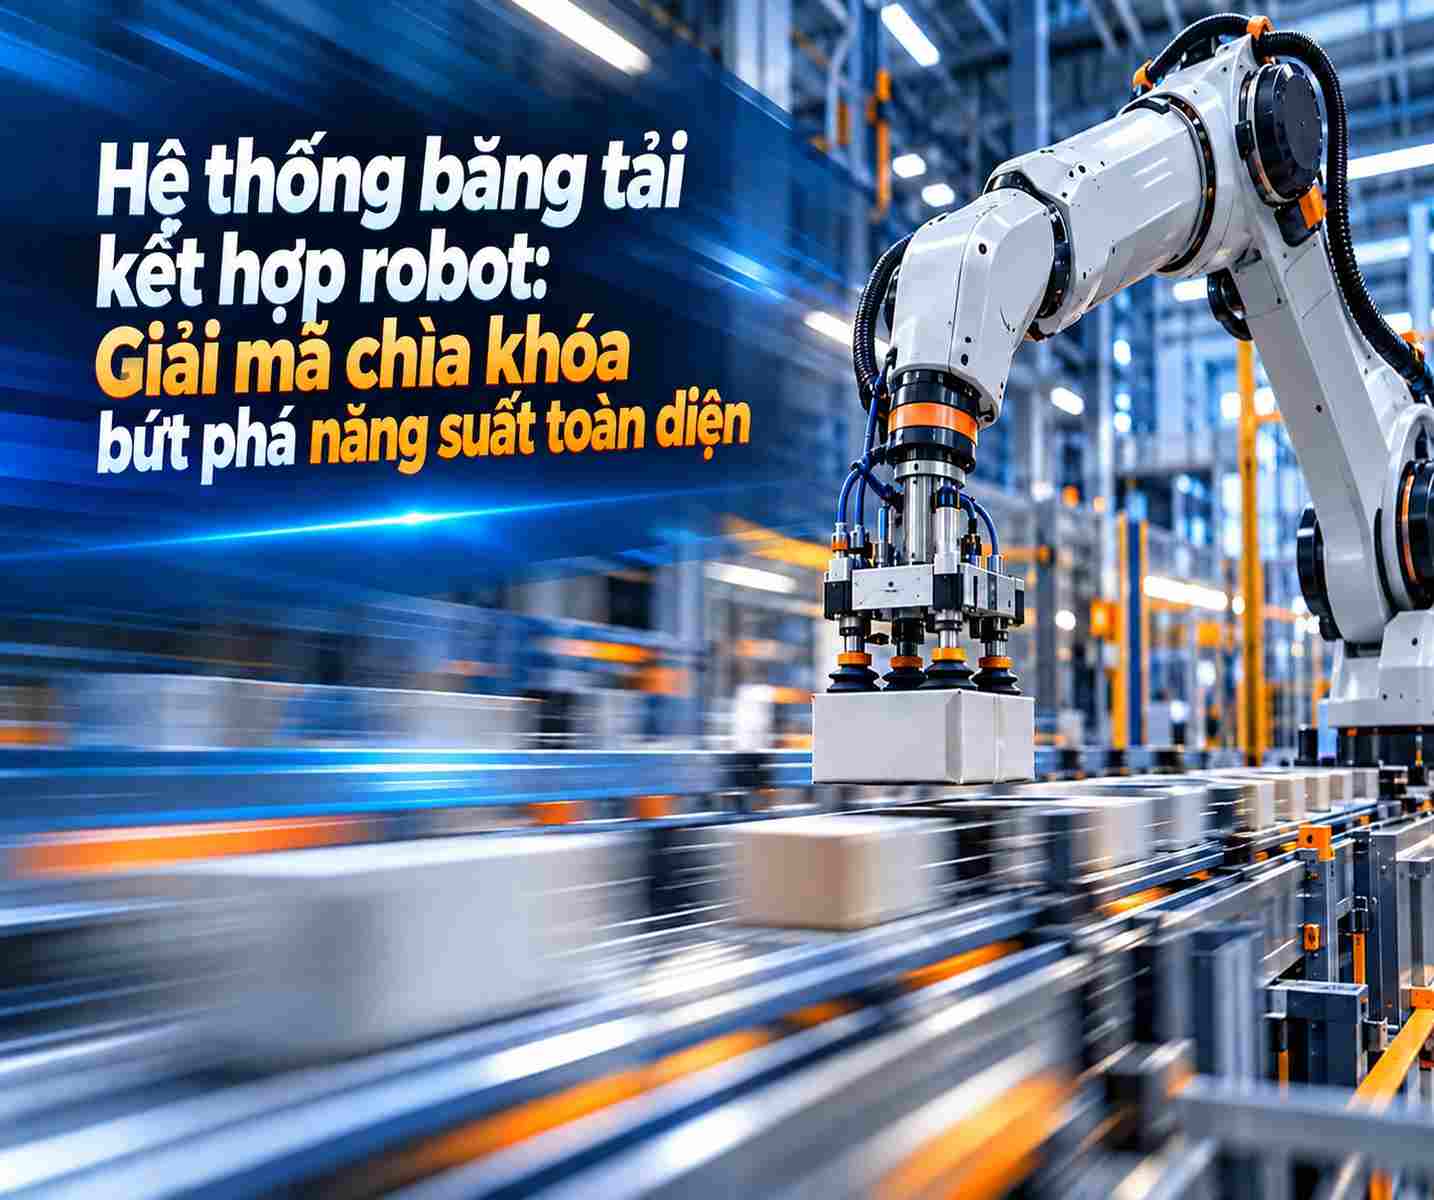
Trong các dây chuyền sản xuất tự động hóa hiện đại, cánh tay robot đóng vai trò là “cơ bắp” thực hiện các chuyển động không gian. Tuy nhiên, để tương tác trực tiếp với sản phẩm, linh kiện hay vật liệu, robot bắt buộc phải trang bị một bộ phận chấp hành cuối (End-of-Arm Tooling – EOAT). Trong đó, gripper robot là gì chính là linh kiện quyết định khả năng cầm nắm, giữ và di chuyển vật thể một cách chính xác nhất. Việc hiểu rõ khái niệm này cùng các đặc tính kỹ thuật sẽ giúp doanh nghiệp lựa chọn đúng giải pháp nâng cao năng suất nhà máy.
Gripper robot là gì? Định nghĩa và vai trò cốt lõi
Gripper robot (hay còn gọi là tay kẹp robot, bộ gắp robot công nghiệp) là thiết bị cơ khí hoặc cơ điện tử được gắn ở cổ tay của cánh tay robot công nghiệp. Chức năng chính của thiết bị là mô phỏng bàn tay con người để thực hiện các thao tác cầm, nắm, kẹp, giữ, nâng hạ và thả vật thể trong suốt chu trình làm việc.
Vai trò của gripper trong hệ thống tự động hóa vô cùng quan trọng:
- Cầu nối tương tác trực tiếp: Là điểm tiếp xúc duy nhất giữa robot và sản phẩm, quyết định độ an toàn và chất lượng bề mặt của vật thể cần xử lý.
- Tăng tính linh hoạt cho dây chuyền: Cho phép robot xử lý nhiều hình dáng sản phẩm khác nhau chỉ bằng cách thay đổi cơ cấu kẹp hoặc sử dụng các dòng gripper thông minh.
- Đảm bảo nhịp độ sản xuất ổn định: Thay thế hoàn toàn thao tác thủ công có độ lặp lại cao, giúp giảm thiểu sai sót và loại bỏ rủi ro tai nạn lao động.
Cấu tạo chi tiết và nguyên lý hoạt động của tay kẹp robot
Mặc dù có nhiều thiết kế đa dạng tùy thuộc vào ứng dụng, một hệ thống bộ gắp robot công nghiệp tiêu chuẩn thường cấu thành từ các bộ phận chính:
- Cơ cấu truyền động (Actuator): Là nguồn năng lượng tạo ra chuyển động, có thể sử dụng hệ thống xy-lanh khí nén (pneumatic), động cơ điện servo (electric motor) hoặc áp suất thủy lực (hydraulic).
- Ngón kẹp / Bề mặt tiếp xúc (Fingers / Jaws): Bộ phận trực tiếp chạm vào vật thể. Phần này thường được gia công biên dạng theo hình dáng sản phẩm hoặc lót lớp cao su/silicon ma sát cao để tránh làm trầy xước bề mặt linh kiện.
- Hệ thống cảm biến phản hồi (Sensors): Gồm cảm biến hành trình, cảm biến từ trường hoặc cảm biến lực (force sensors) giúp robot nhận biết vật thể đã được kẹp chắc chắn hay chưa, từ đó điều chỉnh lực siết phù hợp.
- Giao diện kết nối cơ khí (Mounting Interface): Mặt bích kết nối tiêu chuẩn giúp gắn kết chắc chắn gripper vào cổ tay của cánh tay robot hoặc cobot.
Về nguyên lý hoạt động, khi nhận tín hiệu từ bộ điều khiển trung tâm (PLC hoặc bộ điều khiển robot), cơ cấu truyền động sẽ kích hoạt đóng hoặc mở các ngón kẹp với lực siết và tốc độ được lập trình sẵn để giữ chặt vật thể trong suốt hành trình di chuyển.
Phân loại các loại gripper robot phổ biến hiện nay
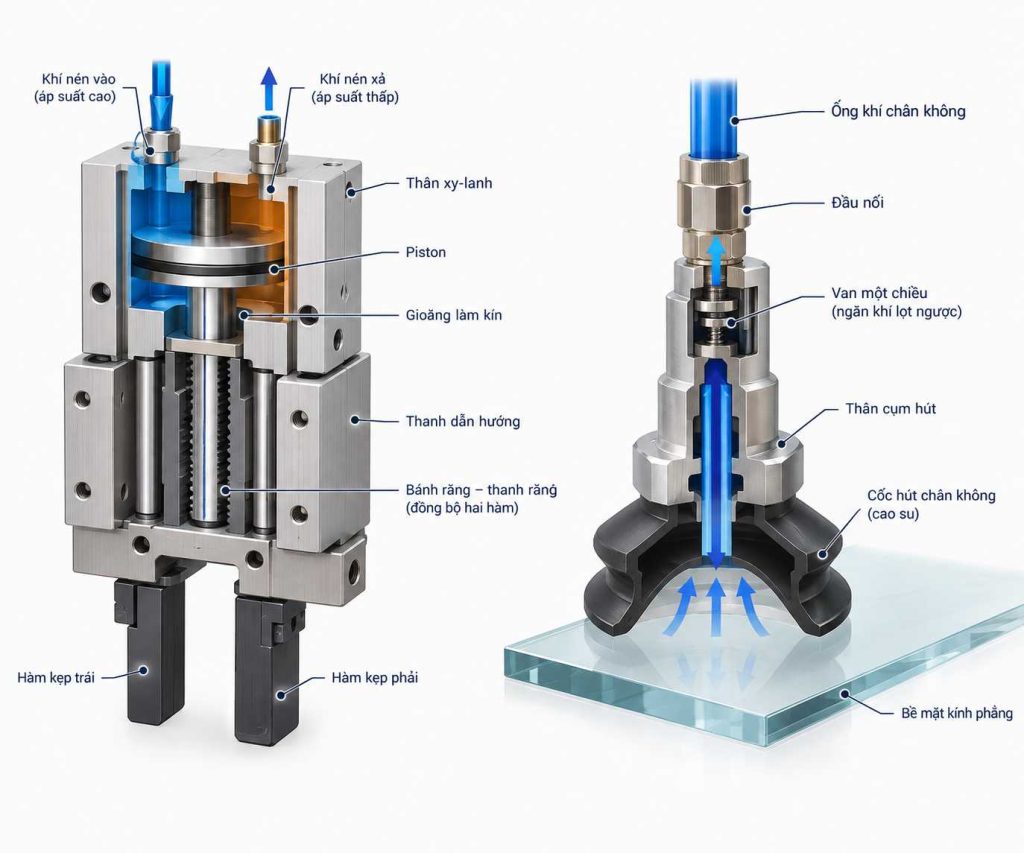
Tùy theo nguồn năng lượng vận hành và phương thức tác động, các loại gripper robot được chia thành các nhóm chính sau đây:
Tay kẹp khí nén (Pneumatic Grippers)
Đây là dòng tay kẹp phổ biến nhất trong công nghiệp nhờ chi phí đầu tư hợp lý, tốc độ phản hồi nhanh và lực kẹp lớn.
- Cấu tạo: Sử dụng áp suất khí nén tác động lên các piston bên trong để đóng/mở ngón kẹp.
- Kiểu chuyển động: Gồm tay kẹp song song (parallel), tay kẹp góc (angular) và tay kẹp dạng trượt trung tâm.
- Ứng dụng: Thích hợp cho các dây chuyền lắp ráp linh kiện, gắp phôi gia công cơ khí, đóng gói bao bì tốc độ cao.
Tay kẹp điện (Electric Grippers)
Sử dụng động cơ điện tích hợp thay vì khí nén, mang lại khả năng kiểm soát tuyệt đối về vị trí, hành trình và lực kẹp.
- Ưu điểm: Cho phép lập trình linh hoạt lực kẹp khác nhau cho từng loại sản phẩm trên cùng một chu trình, lý tưởng khi làm việc với các vật liệu dễ vỡ.
- Ứng dụng: Ngành điện tử vi mạch, lắp ráp linh kiện tinh vi, kiểm tra chất lượng sản phẩm (QC sorting).
Tay gắp chân không (Vacuum Grippers)
Thay vì dùng ngón kẹp cơ khí, hệ thống này sử dụng các tay gắp chân không (núm hút chân không – suction cups) kết hợp với máy bơm hoặc van tạo chân không để nâng hạ vật thể.
- Ưu điểm: Tiếp xúc nhẹ nhàng, không làm biến dạng bề mặt sản phẩm.
- Ứng dụng: Ngành kính xây dựng, tôn thép tấm, gỗ công nghiệp, gắp hộp carton xếp pallet (palletizing) hoặc xử lý các tấm màng mỏng.
Tay kẹp thủy lực (Hydraulic Grippers)
Sử dụng áp suất chất lỏng để tạo ra lực kẹp cực lớn. Dòng này ít phổ biến trong các ứng dụng robot thông thường, chủ yếu chuyên dụng cho các công việc bốc xếp vật liệu nặng, đúc kim loại hoặc gắp phôi khổ lớn trong ngành cơ khí nặng.
Tiêu chuẩn quan trọng khi lựa chọn gripper robot
Để hệ thống tự động hóa đạt hiệu quả tối ưu, việc lựa chọn đúng loại tay kẹp robot đòi hỏi kỹ sư phải cân nhắc kỹ lưỡng các tiêu chí kỹ thuật sau:
- Tải trọng và khối lượng vật gắp: Cần tính toán tổng trọng lượng của sản phẩm cộng với hệ số an toàn khi gia tốc di chuyển để chọn lực kẹp phù hợp.
- Đặc tính hình học và vật liệu của vật thể: Hình dạng tròn, vuông, dẹt hay bề mặt nhẵn bóng, xốp, dễ vỡ sẽ quyết định việc chọn ngón kẹp cơ khí hay núm hút chân không.
- Môi trường vận hành nhà máy: Môi trường nhiệt độ cao, phòng sạch (cleanroom), môi trường ẩm ướt hoặc có hóa chất đòi hỏi vật liệu làm gripper phải chống gỉ sét và đạt chuẩn bảo vệ tương ứng.
- Thời gian chu kỳ (Cycle Time): Tốc độ đóng/mở của tay kẹp phải đồng bộ với nhịp độ chuyển động của cánh tay robot để đảm bảo năng suất tổng thể của dây chuyền.
Ứng dụng thực tế của gripper trong các ngành công nghiệp
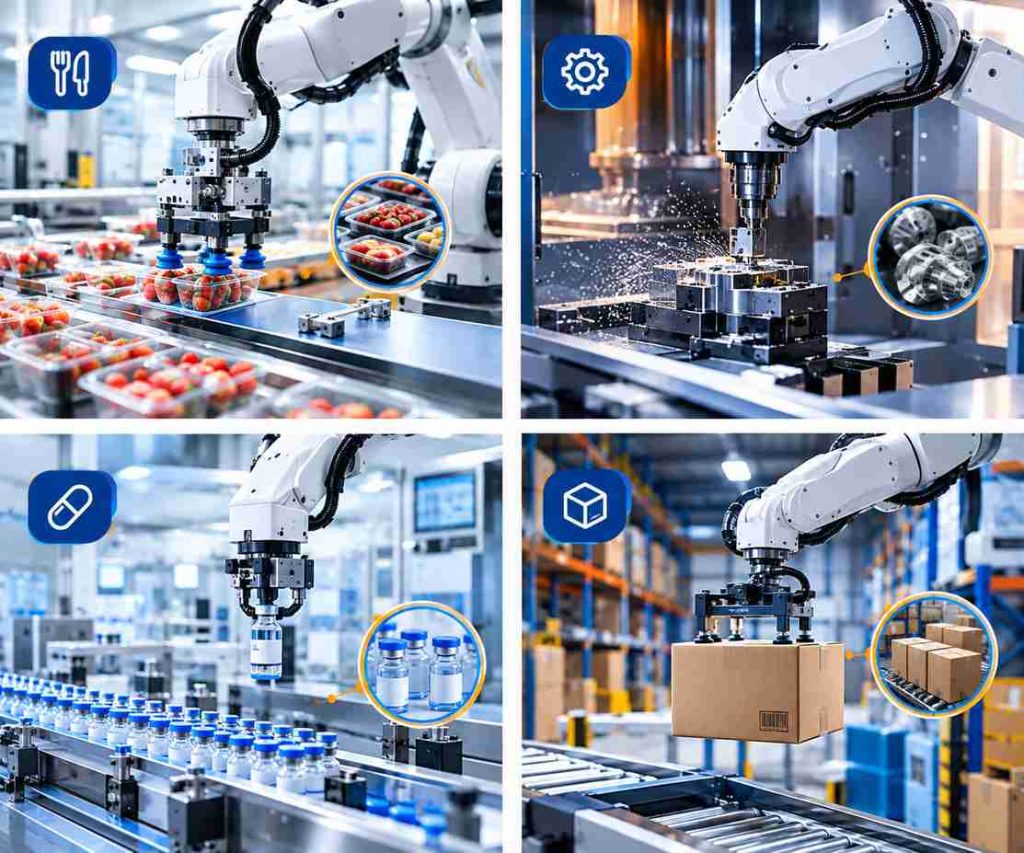
- Ngành Điện tử & Công nghệ: Sử dụng tay kẹp điện có độ chính xác cao để gắp đặt các bo mạch, linh kiện bán dẫn nhỏ bé mà không gây hư hại tĩnh điện hay trầy xước.
- Ngành Ô tô & Cơ khí phụ trợ: Dùng tay kẹp khí nén hoặc thủy lực tải trọng lớn để cấp phôi cho máy CNC, gắp các chi tiết dập kim loại nặng hoặc hàn điểm khung xe.
- Ngành Thực phẩm & Đồ uống (F&B): Ứng dụng các dòng gripper đạt chuẩn vi sinh (food-grade) để phân loại, đóng gói sản phẩm bánh kẹo, chai lọ hoặc thực phẩm tươi sống.
- Ngành Logistics & Kho thông minh: Sử dụng trạm gắp hút chân không để bốc xếp các thùng carton lên pallet, tối ưu hóa công đoạn xuất nhập hàng hóa cuối dây chuyền.
Tối ưu hóa thao tác gắp thả cùng giải pháp gripper robot chuyên sâu
Sự xuất hiện của các dòng gripper robot linh hoạt không chỉ đơn thuần thay thế thao tác kẹp giữ thủ công, mà còn quyết định trực tiếp đến tốc độ và độ an toàn của toàn bộ dây chuyền sản xuất. Tuy nhiên, việc lựa chọn đúng lực kẹp, hành trình, tích hợp hệ thống cảm biến phản hồi hay đồng bộ với bộ điều khiển robot luôn đòi hỏi kiến thức tích hợp hệ thống bài bản.
Với tư cách là nhà cung cấp giải pháp tự động hóa chuyên sâu, DAT Group chuyên đồng hành cùng doanh nghiệp trong quá trình nâng cấp dây chuyền. Chúng tôi trực tiếp khảo sát tải trọng vật gắp, phân tích đặc tính bề mặt sản phẩm và tư vấn các dòng tay kẹp khí nén, tay kẹp điện hay hút chân không đạt chuẩn quốc tế. Thông qua sự tinh chỉnh lực siết, tối ưu hành trình và thiết kế đồ gá ngón kẹp chính xác, đội ngũ DAT Group sẽ mang đến những trạm làm việc ổn định, khai thác tối đa công suất và bứt phá hiệu quả kinh tế cho mọi nhà máy.
Doanh nghiệp của bạn đang tìm kiếm giải pháp nâng cấp tay kẹp (gripper) và tối ưu hóa thao tác gắp thả cho dây chuyền sản xuất? Hãy gọi ngay đến hotline 1800 6567 để đội ngũ chuyên gia của DAT Group trực tiếp khảo sát và mang đến giải pháp tự động hóa phù hợp nhất!