 English
 Tiếng Việt
Bộ mã hóa (Encoder) trong Robot: Chìa khóa kiểm soát vị trí, vận tốc và độ chính xác
Bất kỳ hệ thống tự hành hay cơ cấu chấp hành nào, khi bước vào môi trường sản xuất thực tế, đều phải đối mặt với một thách thức to lớn: Làm sao để cỗ máy tự nhận thức được nó đang ở đâu và di chuyển nhanh đến mức nào? Nếu không có khả năng tự giám sát này, một cánh tay máy cơ khí vĩ đại cũng có thể dễ dàng đi chệch quỹ đạo, làm vỡ linh kiện hoặc gây mất an toàn cho toàn bộ dây chuyền.
Để giải quyết bài toán kiểm soát vị trí và quỹ đạo đó, các nhà chế tạo đã trang bị cho hệ thống một thiết bị phản hồi tín hiệu cốt lõi mang tên Encoder (Bộ mã hóa). Bằng cách chuyển đổi các xung vật lý thành tín hiệu kỹ thuật số, linh kiện nhỏ bé này chính là bộ cảm biến giúp tủ điều khiển theo dõi và can thiệp kịp thời vào mọi chuyển động của động cơ.
Chức năng nền tảng của bộ mã hóa trong điều khiển học
Trong hệ sinh thái cơ điện tử, Encoder được tích hợp trực tiếp vào phần đuôi của trục động cơ Servo hoặc các khớp nối (Joints). Nhiệm vụ của nó là liên tục đo lường sự dịch chuyển cơ học và gửi tín hiệu vòng kín (closed-loop feedback) về bộ vi xử lý (Controller).
Sự hiện diện của thiết bị này mang lại năng lực chi phối toàn diện trên ba khía cạnh sống còn của tự động hóa:
1. Giám sát tọa độ và vị trí (Position Control)
Thông qua việc đếm số lượng xung phát ra khi trục quay, hệ thống có thể tính toán chính xác cánh tay robot đã vươn ra được bao nhiêu milimet, hoặc đang nghiêng ở góc bao nhiêu độ. Đặc biệt với bộ mã hóa tuyệt đối (Absolute Encoder), máy móc có thể ghi nhớ chính xác vị trí ngay cả khi mất điện đột ngột, loại bỏ hoàn toàn nhu cầu phải chạy lại quy trình dò điểm gốc (Homing) mỗi khi tái khởi động.
2. Điều phối vận tốc nhịp nhàng (Velocity Tracking)
Sự thay đổi tần số của các xung tín hiệu gửi về trong một đơn vị thời gian chính là thước đo vận tốc của khớp trục. Dựa vào khối dữ liệu này, thuật toán PID bên trong bộ điều khiển sẽ liên tục tăng giảm dòng điện cấp cho động cơ. Nhờ đó, tay máy duy trì được chu kỳ tăng tốc/giảm tốc êm ái, tránh hiện tượng giật cục (jerk) làm văng rớt phôi tải.
3. Tối ưu hóa độ chính xác (Precision Enforcement)
Khả năng đưa thiết bị đầu cuối (EOAT) lặp đi lặp lại việc chạm đúng vào một điểm tọa độ không gian (Repeatability) bị ảnh hưởng trực tiếp bởi độ phân giải của Encoder. Khi tích hợp các bộ mã hóa có hàng triệu vạch chia trên mỗi vòng quay, độ sai lệch của cỗ máy bị ép xuống mức micromet – một điều kiện tiên quyết cho ngành lắp ráp vi mạch bán dẫn.
Năng lực và cấu hình của bộ mã hóa quang học (Optical Encoders)
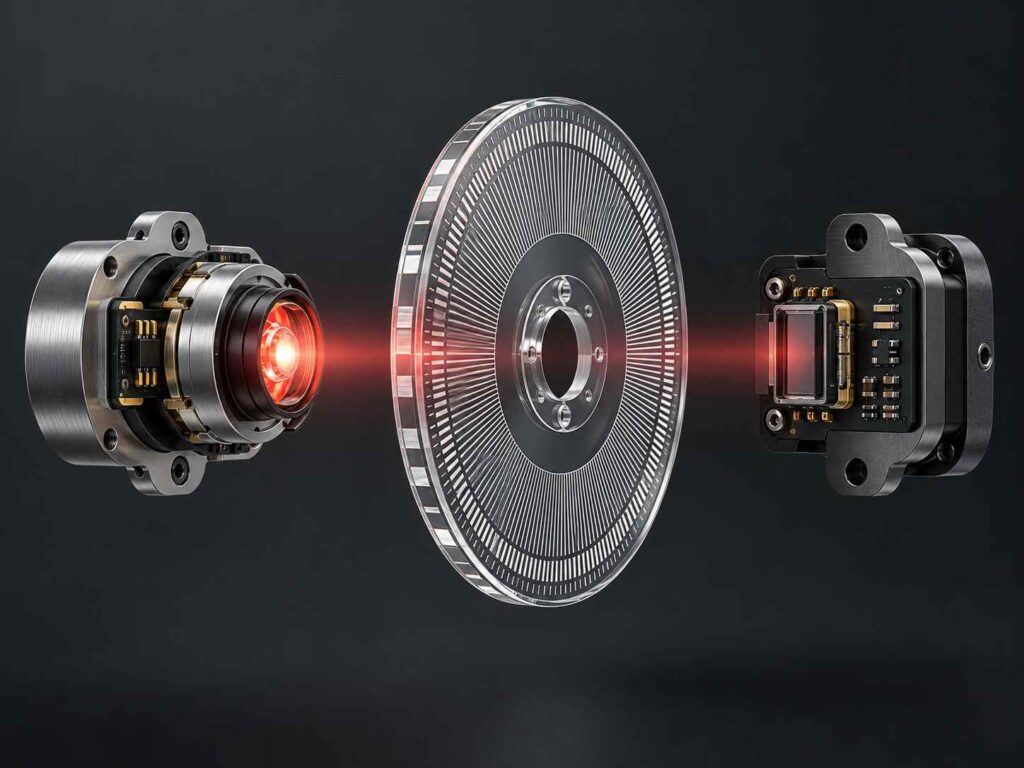
Trong số các công nghệ nhận diện hiện hành, Encoder quang học vẫn luôn giữ vững ưu thế về độ phân giải và tốc độ phản hồi. Thay vì dùng từ trường, thiết kế này vận hành dựa trên nguyên lý cản sáng.
Các giới hạn năng lực vượt trội (Capabilities)
Khả năng chia nhỏ chuyển động của dòng thiết bị này đạt độ chính xác cao. Những chiếc đĩa mã hóa chế tác từ thủy tinh siêu tinh khiết có thể khắc tới hàng nghìn rãnh thấu quang trên một diện tích cực nhỏ.
Bên cạnh đó, việc áp dụng tín hiệu vuông pha (Quadrature output) – sử dụng hai kênh tín hiệu A và B lệch nhau 90 độ điện – không chỉ giúp nhân gấp 4 lần độ phân giải thực tế mà còn cho phép bộ điều khiển nhận biết chính xác chiều quay thuận hay nghịch của động cơ.
Đa dạng cấu hình thiết kế (Configurations)
Tùy thuộc vào không gian lắp ráp và đặc thù môi trường, bộ mã hóa quang học được biến tấu thành nhiều hình thái linh hoạt:
- Cấu hình truyền sáng (Transmissive): Đèn LED phát tia sáng đi xuyên qua các rãnh hở trên đĩa quay để đến bộ thu. Ưu điểm là độ nhiễu tín hiệu cực thấp, chuyên dùng cho các phòng sạch công nghệ cao.
- Cấu hình phản quang (Reflective): Cả nguồn sáng và cảm biến được đặt cùng một phía. Tia sáng chiếu vào đĩa và bật ngược trở lại. Lối thiết kế này ép mỏng tối đa độ dày của thiết bị, cực kỳ lý tưởng để nhét vào các khớp cổ tay nhỏ hẹp của tay máy cơ khí.
- Trục rỗng (Hollow Shaft): Cho phép các đường ống dây điện, khí nén chạy xuyên qua tâm của bộ mã hóa, giúp cụm động cơ trở nên tinh gọn và tránh hiện tượng xoắn đứt cáp khi trục quay 360 độ liên tục.
Bảng so sánh: Công nghệ Quang học và Từ tính
Khi lựa chọn linh kiện phản hồi cho dự án, các kỹ sư luôn phải đắn đo giữa hai trường phái công nghệ phổ biến nhất nhằm tối ưu hóa chi phí và hiệu năng:
| Tiêu chí kỹ thuật | Encoder Quang học (Optical) | Encoder Từ tính (Magnetic) |
| Nguyên lý hoạt động | Ánh sáng đi qua đĩa chia vạch (Thủy tinh/Nhựa/Kim loại). | Cảm biến Hall đo lường sự biến thiên từ trường của nam châm. |
| Độ phân giải lớn nhất | Cực kỳ cao (Lên tới hàng triệu xung/vòng). | Ở mức khá đến trung bình cao. |
| Tính chống chịu môi trường | Nhạy cảm với bụi bẩn, hơi ẩm và rung lắc mạnh (có thể nứt đĩa thủy tinh). | Rất bền bỉ. Hoạt động xuất sắc trong xưởng nhiều dầu mỡ, bụi mù, chấn động. |
| Mức độ nhiễu tín hiệu | Không bị ảnh hưởng bởi nhiễu điện từ trường (EMI/RFI). | Dễ bị sai lệch nếu đặt gần các động cơ công suất lớn tạo ra từ trường mạnh. |
| Lĩnh vực ứng dụng ưu tiên | Robot lắp ráp mạch in, máy cắt laser CNC, tay máy y tế. | AGV/AMR chạy trong kho bãi, máy xúc, băng tải công nghiệp nặng. |
Quy trình tích hợp tín hiệu vòng kín an toàn
Đưa một linh kiện phản hồi vào hoạt động đồng bộ cùng hệ thống máy móc không phải là một công đoạn đơn giản. Việc đấu nối sai lệch hoặc nhiễu đường truyền có thể khiến tay máy mất kiểm soát và gây hậu quả nghiêm trọng.
Quy trình thiết lập tiêu chuẩn thường đòi hỏi việc sử dụng cáp bọc chống nhiễu (Shielded cable) để nối từ Encoder về Driver điều khiển. Tiếp theo đó, các kỹ sư phần mềm sẽ tiến hành cài đặt dải tham số tỷ lệ điện tử (Electronic Gear Ratio) trên phần mềm, đồng thời chạy thử nghiệm các bước sóng dao động kế (Oscilloscope) nhằm tinh chỉnh thuật toán khuếch đại, đảm bảo sự ăn khớp tuyệt đối giữa lệnh phát ra và chuyển động thực thi.
Đồng hành cùng chuyên gia tự động hóa tại DAT Group
Một robot có khả năng chịu tải tốt nhưng hệ thống phản hồi không đáp ứng yêu cầu về độ chính xác sẽ gặp hạn chế khi làm việc với các ứng dụng có yêu cầu cao về dung sai và độ ổn định.
Là đối tác phân phối chính thức robot ROKAE tại thị trường Việt Nam, DAT Group hiểu rõ vai trò của hệ thống điều khiển vòng kín đối với độ chính xác và khả năng vận hành của robot. Robot ROKAE được trang bị Encoder quang học với độ phân giải cao, giúp hệ thống ghi nhận chính xác vị trí và chuyển động của từng khớp robot. Bên cạnh việc cung cấp thiết bị, DAT Group hỗ trợ tích hợp hệ thống theo yêu cầu thực tế của từng ứng dụng, từ xác định tải trọng quán tính đến điều chỉnh các thông số điều khiển phù hợp.
Việc lựa chọn đúng cấu hình Encoder và thiết lập hệ thống điều khiển phù hợp giúp robot duy trì chuyển động ổn định, nâng cao độ chính xác và đáp ứng tốt hơn các yêu cầu của dây chuyền sản xuất.
DAT Group luôn sẵn sàng hỗ trợ doanh nghiệp đánh giá yêu cầu ứng dụng, tư vấn cấu hình robot ROKAE và lựa chọn thông số Encoder phù hợp với từng bài toán tự động hóa. Liên hệ ngay hotline 1800 6567 để được hỗ trợ kịp thời.