 English
 Tiếng Việt
Tay kẹp robot là gì? Cấu tạo và phân loại Robot Gripper
Trong các hệ thống tự động hóa công nghiệp, dù cánh tay máy sở hữu tốc độ di chuyển nhanh hay độ lặp lại vị trí chính xác đến đâu, toàn bộ thao tác vẫn phụ thuộc trực tiếp vào bộ phận tiếp xúc phôi. Một cơ cấu gắp giữ không phù hợp dễ dẫn đến các sự cố kỹ thuật như làm móp méo sản phẩm, rơi rớt chi tiết khi tăng tốc hoặc phát sinh thời gian dừng máy ngoài kế hoạch.
Việc trang bị đúng tay kẹp robot đóng vai trò quyết định giúp hoàn thiện trạm gia công, bảo đảm an toàn phôi và tối ưu hóa thời gian chu kỳ sản xuất cho nhà máy.
Tay kẹp robot là gì?
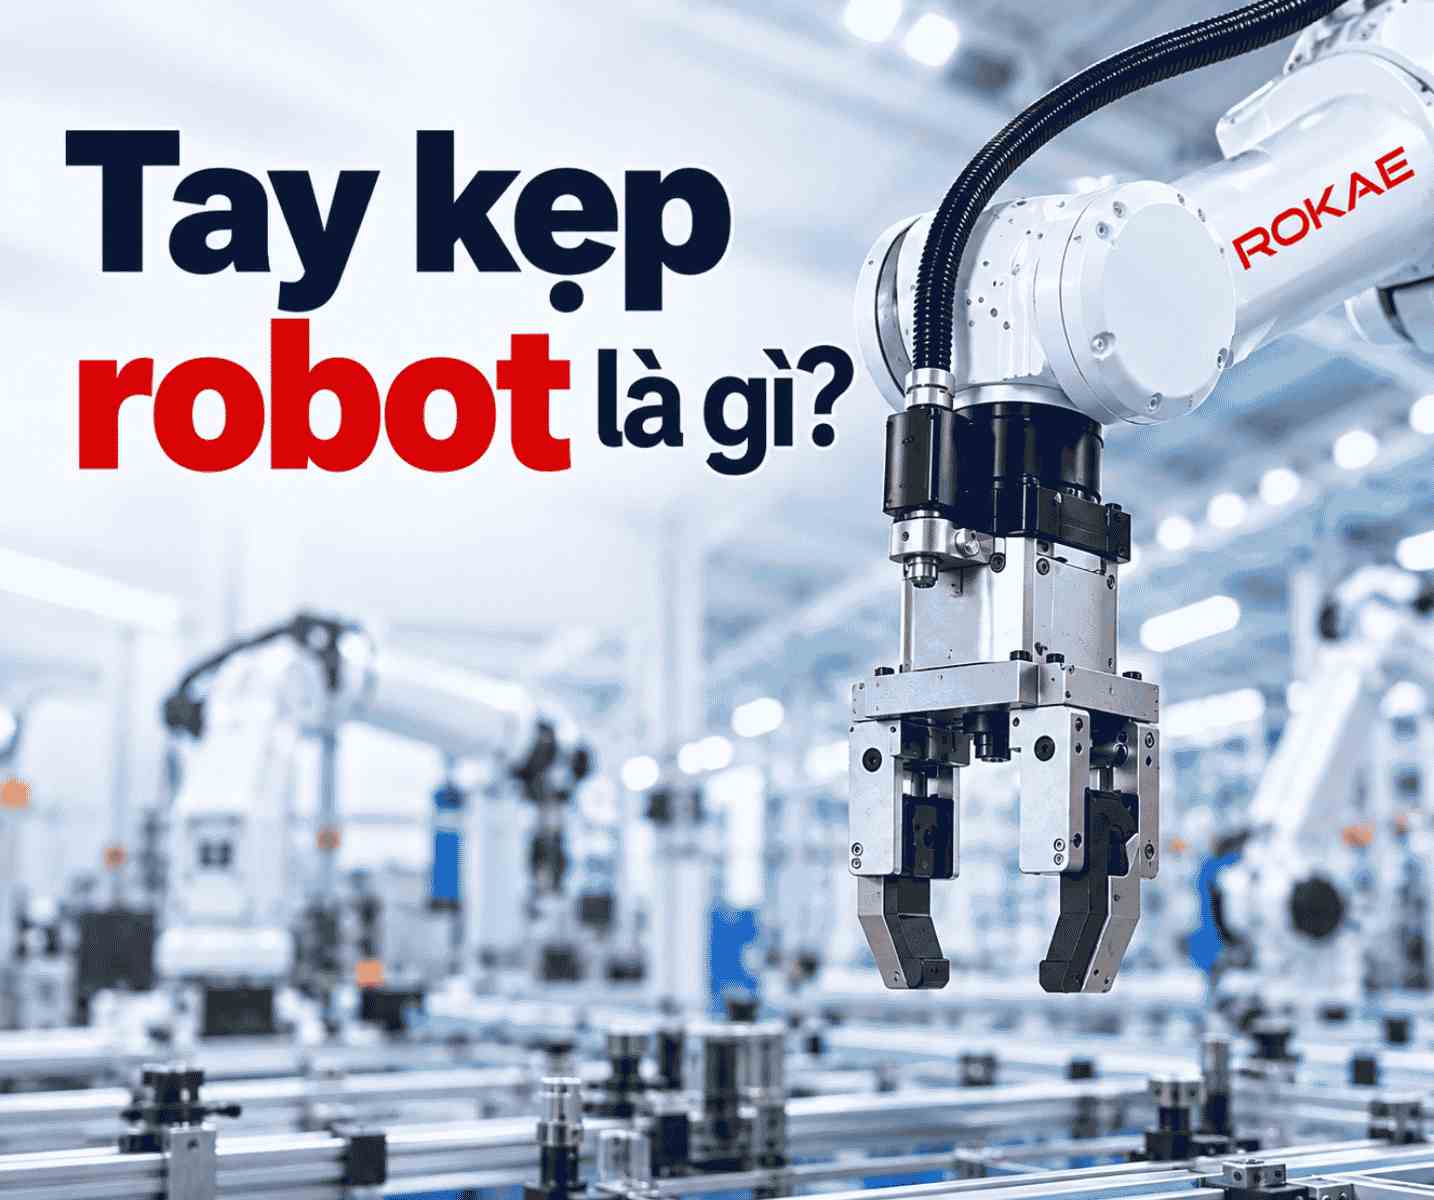
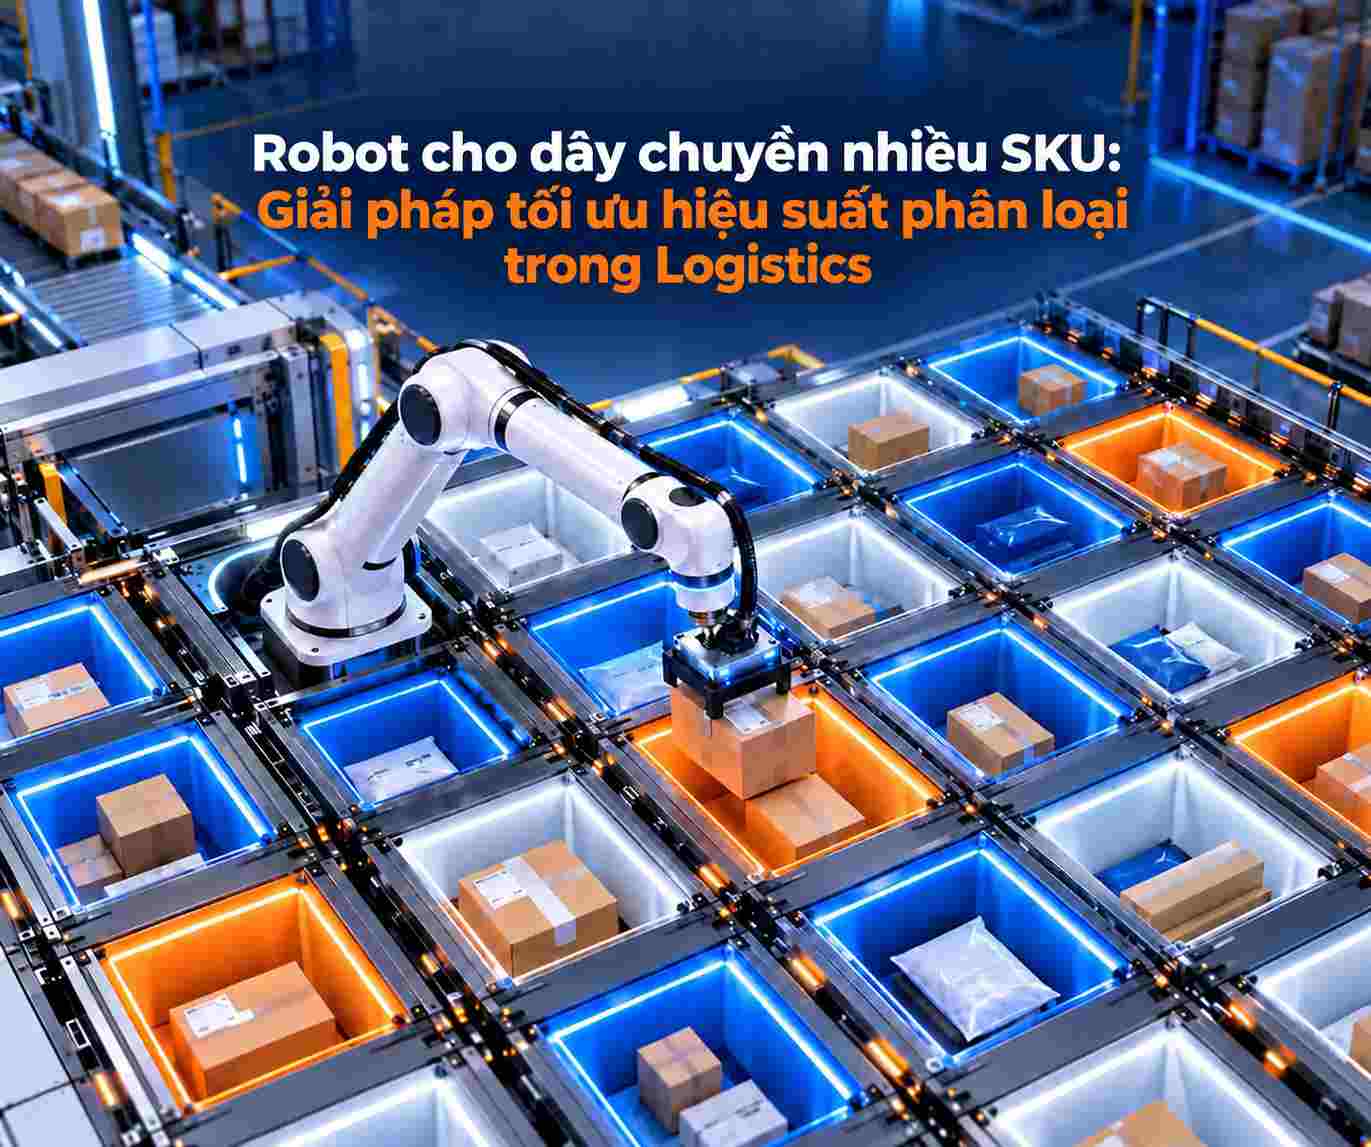
Tay kẹp robot (Robot Gripper) là cơ cấu công cụ đầu cuối (End-of-Arm Tooling – EOAT) được lắp đặt tại mặt bích cổ tay của cánh tay máy, giữ vai trò như bàn tay cơ học trực tiếp tương tác với vật thể. Chức năng cơ bản của thiết bị là kẹp giữ, định vị, nâng chuyển và giải phóng chi tiết theo đúng trình tự lập trình.
Hệ thống kẹp hiện đại không dừng lại ở chuyển động đóng mở đơn thuần mà là sự kết hợp giữa truyền động cơ khí, bộ chấp hành và hệ thống cảm biến thông minh. Sự phối hợp này cho phép cánh tay máy thao tác chính xác với nhiều chủng loại hàng hóa khác nhau, từ các cấu kiện kim loại nặng hàng chục kilôgam cho đến những vi mạch điện tử hoặc chai lọ thủy tinh mỏng manh.
Cấu tạo và các thành phần chính của tay kẹp robot
Một cụm tay gắp công nghiệp tiêu chuẩn được cấu thành từ 4 phân hệ chính:
| Thành phần kỹ thuật PNG | Chức năng chi tiết PNG | Điểm lưu ý khi thiết kế, chế tạo PNG |
| Ngón kẹp / Má kẹp (Fingers / Jaws) | Tiếp xúc vật lý trực tiếp với bề mặt phôi. Kết cấu phổ biến gồm loại 2 ngón (phôi phẳng, khối hộp) hoặc 3 ngón tự định tâm (phôi trụ tròn). | Cần gia công biên dạng ngàm kẹp ăn khớp với chi tiết; có thể bọc đệm cao su hoặc silicon để tránh làm trầy xước sản phẩm. |
| Cơ cấu chấp hành (Actuators) | Chuyển đổi năng lượng (khí nén, thủy lực, điện năng) thành lực cơ học để tạo chuyển động đóng/mở ngàm kẹp. | Quyết định tốc độ đóng ngàm, lực kẹp cực đại và trọng lượng bản thân của cụm EOAT. |
| Hệ thống cảm biến (Sensors) | Đo kiểm độ biến dạng, nhận diện vật thể và phản hồi lực tiếp xúc theo thời gian thực (Closed-loop control). | Sử dụng cảm biến lực (Force sensor), cảm biến tiệm cận hoặc cảm biến xúc giác để nhận biết trạng thái đã kẹp trúng phôi hay chưa. |
| Khung thân vỏ (Frame / Housing) | Khung chịu lực, bảo vệ các linh kiện truyền động bên trong và làm đế liên kết với mặt bích robot. | Thường được gia công bằng nhôm định hình hàng không hoặc sợi carbon nhằm tối ưu trọng lượng nhẹ mà vẫn cứng vững. |
Các loại tay kẹp robot phổ biến hiện nay:
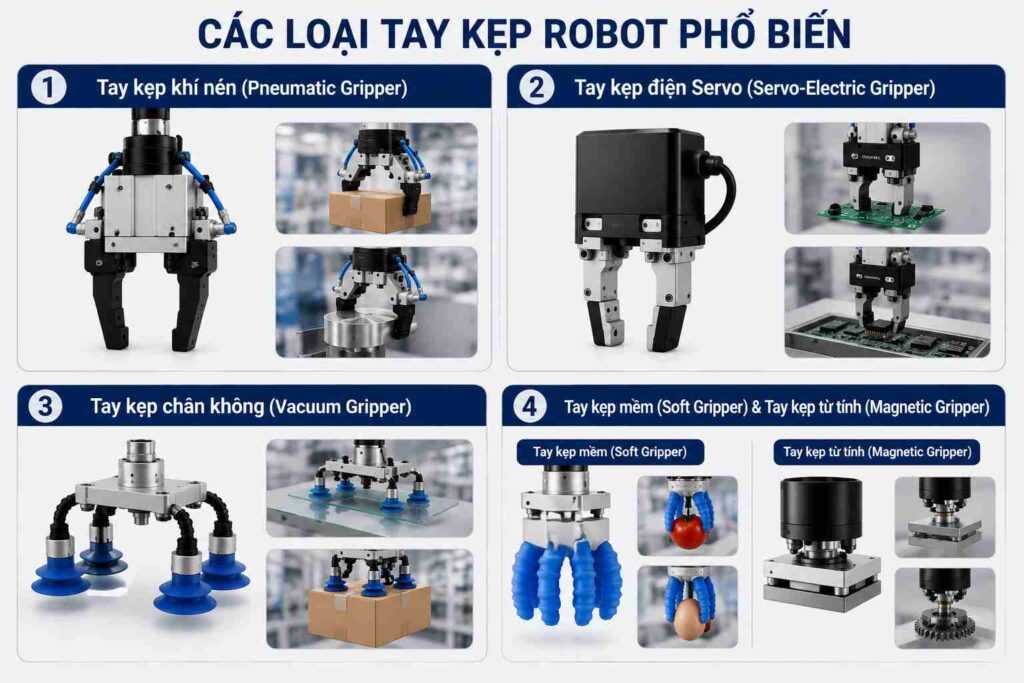
Dựa trên nguyên lý tạo lực và dạng tiếp xúc cơ học, thị trường tự động hóa chia thiết bị này thành các nhóm chính sau:
Tay kẹp khí nén (Pneumatic Gripper)
Sử dụng áp suất khí nén để đóng mở piston chuyển động. Thiết bị này rất thông dụng nhờ trọng lượng nhẹ, kích thước nhỏ gọn và giá thành đầu tư ban đầu tiết kiệm. Tuy nhiên, nhược điểm là chỉ hoạt động ở hai trạng thái đóng hết hoặc mở hết, thiếu sự linh hoạt khi kích thước phôi thay đổi liên tục.
Tay kẹp điện Servo (Servo-Electric Gripper)
Hoạt động thông qua động cơ servo tích hợp bộ điều khiển vị trí. Dòng thiết bị này cho phép kỹ sư cài đặt chính xác lực ép từng niutơn (N), độ mở ngàm theo từng milimét và vận tốc kẹp. Nhờ không cần dây dẫn khí nén rườm rà, tay kẹp điện vận hành êm ái, rất phù hợp cho dây chuyền phòng sạch, sản xuất dược phẩm và công đoạn lắp ráp mạch điện tử.
Tay kẹp chân không (Vacuum Gripper)
Ứng dụng các giác hút cao su hoặc bề mặt mút xốp liên kết với bơm chân không để nâng giữ chi tiết bằng chênh lệch áp suất. Đây là giải pháp lý tưởng cho các vật thể phẳng, mỏng như tấm kính, tôn lá, thùng carton trong ứng dụng bốc xếp bao bì và đóng gói pallet. Điểm hạn chế là không phát huy hiệu quả trên các bề mặt có độ nhám cao hoặc quá nhiều lỗ rỗ xốp.
Tay kẹp mềm (Soft Gripper) & Tay kẹp từ tính (Magnetic Gripper)
- Tay kẹp mềm: Vật liệu làm từ silicon hoặc cao su lưu hóa đàn hồi, thích hợp ôm trọn các loại nông sản dễ dập nát (trái cây, củ quả) hoặc linh kiện y tế hình dáng phức tạp mà không gây biến dạng.
- Tay kẹp từ tính: Sử dụng nam châm vĩnh cửu hoặc nam châm điện để hút nhanh các chi tiết bằng kim loại từ tính như phôi thép, đai ốc, ống kim loại.
Hướng dẫn lựa chọn cấu hình tay kẹp phù hợp
Để chọn lựa đúng cơ cấu chấp hành, kỹ sư nhà máy cần đối chiếu các thông số kỹ thuật then chốt:
- Khả năng chịu tải và quán tính: Tải trọng nâng của tay kẹp phải vượt trội so với trọng lượng phôi nặng nhất. Khi tính tải danh định cho cánh tay robot, bắt buộc phải cộng gộp trọng lượng phôi và tự trọng của toàn bộ cụm kẹp.
- Đặc tính cơ lý của phôi: Xem xét chi tiết có độ cứng, độ biến dạng, bề mặt trơn trượt hay thô ráp ra sao để lựa chọn ngàm kẹp cơ khí, giác hút hay màng bọc mềm.
- Môi trường vận hành: Trạm gia công cơ khí có tia lửa hàn, dầu làm mát yêu cầu cụm cơ cấu kẹp đạt cấp bảo vệ kín nước, kháng bụi; ngược lại, môi trường sản xuất thực phẩm đòi hỏi vật liệu kháng ăn mòn, dễ tẩy rửa khử trùng.
- Mức độ tương thích và tích hợp: Cơ cấu đóng mở phải dễ dàng đồng bộ với tín hiệu điều khiển số (Digital I/O) hoặc các mạng truyền thông công nghiệp (EtherCAT, Profinet, Modbus) sẵn có trên bộ điều khiển robot.
Giải pháp tích hợp robot ROKAE toàn diện từ DAT Group
Một bộ tay kẹp chất lượng chỉ có thể phát huy tối đa công năng khi được vận hành đồng bộ với hệ thống cánh tay robot công nghiệp chuẩn xác, bền bỉ. Dòng Robot ROKAE do DAT Group phân phối chính hãng là nền tảng vận hành tối ưu cho các bài toán lắp ráp linh kiện, gắp thả khay linh hoạt và cấp phôi tự động:
- Khả năng tương thích cơ điện tử đa dạng: Robot ROKAE sở hữu giao diện mặt bích tiêu chuẩn quốc tế ISO 9409-1, dễ dàng kết nối cơ khí và truyền tín hiệu tức thời tới hầu hết các thương hiệu tay kẹp khí nén, kẹp điện thông minh trên thị trường.
- Độ chính xác và độ lặp lại vượt trội: Với độ lặp lại vị trí đạt tới 0.02 mm cùng thuật toán tối ưu chuyển động TrueMotion, robot ROKAE giúp quá trình kẹp giữ phôi diễn ra êm mượt, bảo vệ ngàm kẹp khỏi va đập cơ khí ngoài ý muốn.
- Bề dày năng lực từ DAT Group: Với hơn 20 năm kinh nghiệm chuyên sâu trong lĩnh vực tự động hóa công nghiệp và năng lượng tái tạo, DAT Group cung cấp giải pháp chìa khóa trao tay: khảo sát bài toán thực tế, mô phỏng chu kỳ chuyển động, thiết kế đồ gá ngàm kẹp chuyên biệt và chuyển giao công nghệ tận xưởng.
- Hạ tầng kho vận vững chắc: Hệ thống kho hàng quy mô hơn 10.000 m² trải dài khắp ba miền Bắc – Trung – Nam luôn sẵn sàng nguồn thiết bị, linh phụ kiện thay thế nhằm đáp ứng kịp thời tiến độ thi công của khách hàng.
- Đồng hành kỹ thuật toàn diện: Đội ngũ hơn 350 nhân viên và kỹ sư giàu kinh nghiệm của DAT Group cam kết hỗ trợ kỹ thuật chuyên sâu 24/7, xử lý nhanh chóng mọi vấn đề phát sinh tại hiện trường sản xuất.
Liên hệ tư vấn giải pháp tự động hóa và tích hợp robot
Để nhận tư vấn chi tiết về việc lựa chọn cơ cấu kẹp phôi, thiết kế công cụ đầu cuối và nhận bảng dự toán đầu tư trọn gói cho trạm robot của bạn, hãy liên hệ ngay với DAT Group qua Hotline: 1800 6567 để được hỗ trợ chuyên sâu và kịp thời nhất.