 English
 Tiếng Việt
Electric Gripper: So sánh tay kẹp điện và tay kẹp khí nén
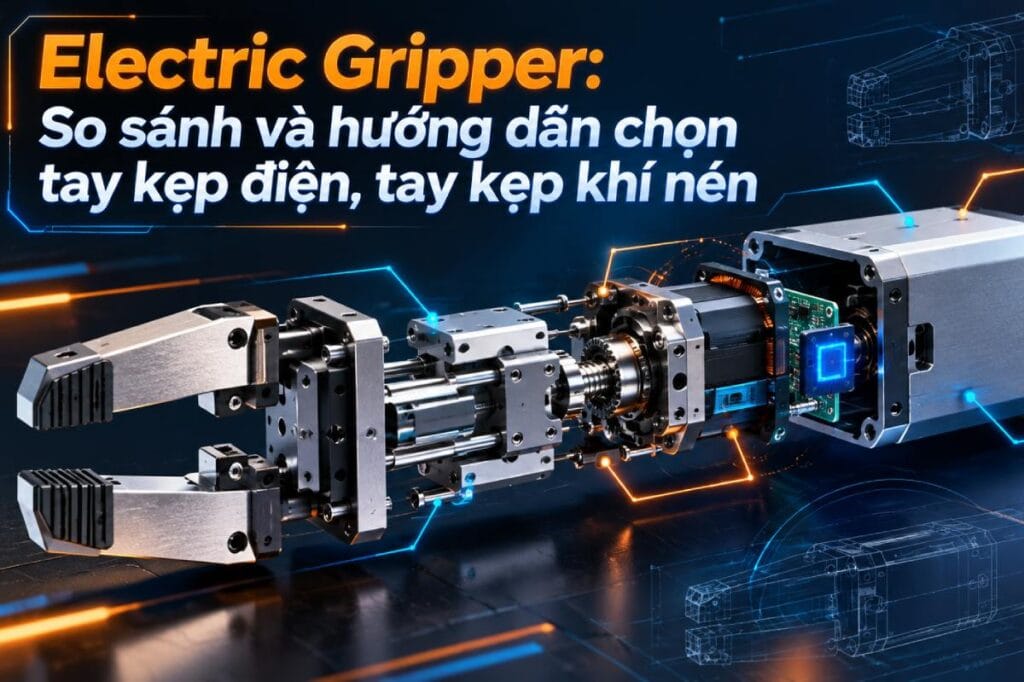
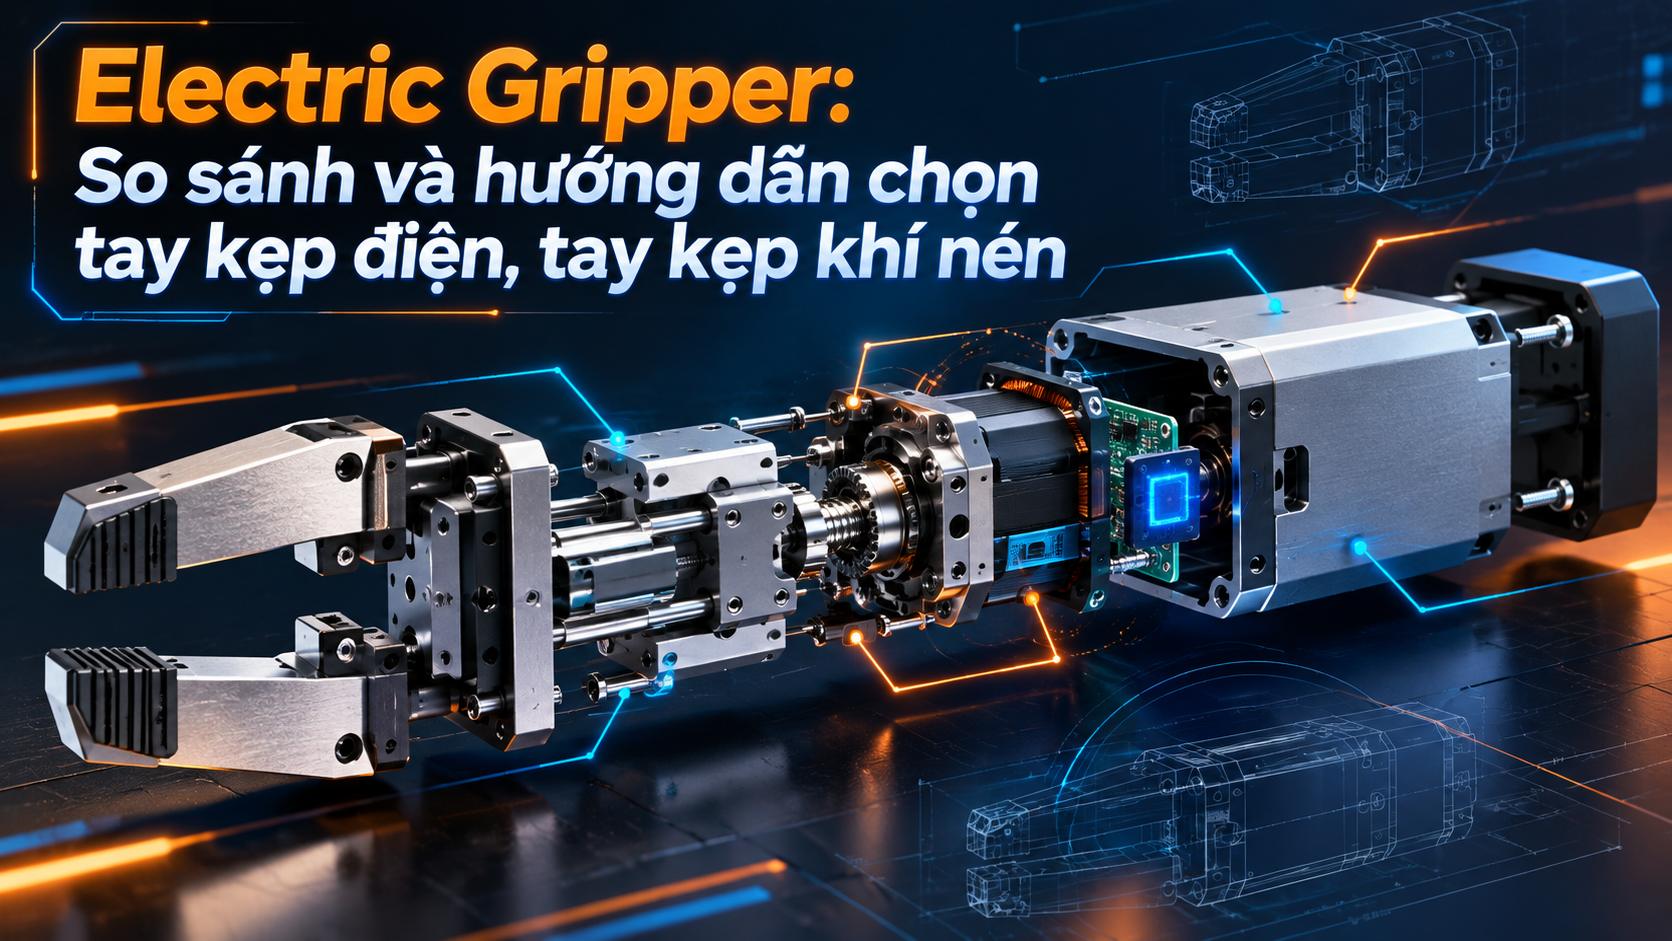
Electric Gripper: So sánh và hướng dẫn chọn tay kẹp điện, tay kẹp khí nén
Trong quá trình thiết kế một trạm robot (Robot Cell), nhiều kỹ sư thường dành phần lớn thời gian để tính toán về cánh tay robot nhưng lại đánh giá thấp tầm quan trọng của bộ phận trực tiếp tiếp xúc với sản phẩm. Khả năng nhấc một vật phẩm thành công hay thất bại, làm móp méo hay giữ nguyên vẹn hình dáng phụ thuộc hoàn toàn vào cơ cấu của electric gripper.
Hai xu hướng công nghệ thống trị thị trường hiện nay là tay kẹp khí nén (Pneumatic Gripper) truyền thống và tay kẹp điện (Electric Gripper) hiện đại. Việc thấu hiểu bản chất kỹ thuật của hai công nghệ này sẽ giúp nhà máy tránh được tình trạng rớt sản phẩm hoặc đầu tư dư thừa công năng.
Electric Gripper là gì?
Electric Gripper là một dạng thiết bị đầu cuối (End Effector/EOAT) cơ khí, được gắn tại mặt bích ở trục cuối cùng của cánh tay robot. Thiết bị này mô phỏng chuyển động đóng/mở của ngón tay người nhằm cố định, gắp giữ và di chuyển vật thể từ tọa độ này sang tọa độ khác trên dây chuyền.
Trong đó, hai công nghệ truyền động chính được định nghĩa như sau:
- Tay kẹp khí nén (Pneumatic Gripper): Hoạt động dựa trên áp lực của khí nén. Khí nén được đưa vào buồng xy-lanh, đẩy piston di chuyển cơ cấu cam hoặc bánh răng, từ đó truyền lực để mở hoặc đóng các ngàm kẹp.
- Tay kẹp điện (Electric Gripper): Sử dụng các động cơ điện siêu nhỏ (thường là động cơ Servo hoặc Stepper Motor) kết hợp với trục vít me hoặc thanh răng để điều khiển trực tiếp chuyển động của ngàm. Thiết bị này tích hợp bo mạch điều khiển và cảm biến, cho phép phản hồi tín hiệu theo thời gian thực.
Cấu tạo và nguyên lý điều khiển lực
Sự khác biệt về cấu tạo dẫn đến cách hai hệ thống này tương tác với vật phẩm:
Hệ thống khí nén: Bản chất của khí nén là “On/Off” (Mở hoàn toàn hoặc Đóng hoàn toàn). Mặc dù có thể điều chỉnh áp lực khí thông qua van điều áp (Regulator), nhưng việc kiểm soát lực kẹp động (dynamic force) ngay trong quá trình gắp là rất khó khăn do độ trễ cơ học của van khí nén.
Hệ thống điện: Nhờ tích hợp encoder và cảm biến lực, tay kẹp điện cho phép người dùng lập trình chính xác khoảng cách mở ngàm (theo mm) và lực kẹp (theo Newton). Nghĩa là robot có thể gắp một quả trứng gốm mỏng manh ở chu kỳ 1 và ngay lập tức chuyển sang kẹp chặt một khối thép ở chu kỳ 2 mà không cần thay đổi phần cứng.
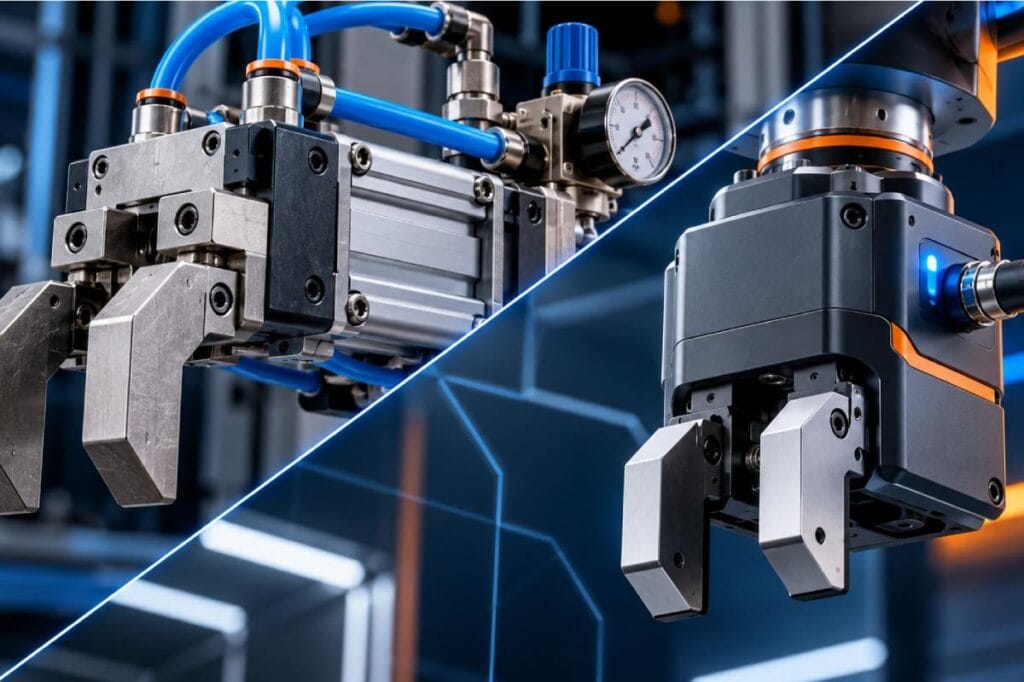
Bảng so sánh chi tiết: Tay kẹp điện và Tay kẹp khí nén
Việc đưa ra quyết định lựa chọn cần được đối chiếu dựa trên hiệu quả đầu tư tổng thể (TCO) và môi trường vận hành thực tế.
| Tiêu chí | Tay kẹp khí nén (Pneumatic) | Tay kẹp điện (Electric) |
| Chi phí đầu tư ban đầu | Thấp (Bản thân tay kẹp rẻ). | Cao hơn (Tích hợp động cơ và bo mạch điện tử). |
| Hạ tầng đi kèm | Phức tạp (Cần máy nén khí, đường ống, van từ, bộ lọc khí). | Tinh gọn (Chỉ cần cáp tín hiệu và nguồn điện 24V). |
| Điều khiển lực/vị trí | Khó khăn, đóng mở hành trình cố định, lực không ổn định nếu áp suất tụt. | Lập trình được hành trình mm và lực kẹp Newton chính xác 100%. |
| Tốc độ đóng/mở (Cycle time) | Rất nhanh (phản ứng tức thời với khí nén). | Trung bình đến nhanh (Phụ thuộc vào tốc độ trục vít). |
| Chi phí năng lượng dài hạn | Chịu rò rỉ khí nén (tổn thất năng lượng cao). | Tiết kiệm điện năng, tối ưu OPEX lâu dài. |
| Môi trường hoạt động | Tốt trong môi trường ẩm, nhiều bụi (tùy chuẩn IP), nhiệt độ khắc nghiệt. | Yêu cầu chuẩn IP cao nếu làm việc ở khu vực nhiều bụi kim loại, hóa chất. |
Ứng dụng thực tế: Khi nào nên chọn cấu hình nào?
Nên chọn Tay kẹp khí nén khi:
Nhà máy đã có sẵn hạ tầng máy nén khí và mạng lưới đường ống khí nén bao phủ.
Sản phẩm có kích thước đồng đều, không yêu cầu thay đổi độ mở ngàm liên tục, vật liệu cứng cáp (kim loại đúc, bao bì dày).
Môi trường gia công nhiều phoi tiện, ẩm ướt, nhiệt độ cao.
Nên chọn Tay kẹp điện khi:
Dây chuyền High Mix – Low Volume (nhiều mã hàng, kích thước thay đổi liên tục). Tay kẹp điện sẽ tự điều chỉnh khoảng cách ngàm mà không cần công nhân vặn ốc căn chỉnh lại vị trí.
Gắp các vật phẩm dễ vỡ, linh kiện vi mạch điện tử (PCB), thiết bị y tế, ống nghiệm.
Triển khai trên các dòng Robot cộng tác (Cobot) dạng di động (AMR/AGV) không thể kéo theo dây hơi khí nén rườm rà.
Giải pháp tích hợp tự động hóa đồng bộ từ DAT Group
Việc mua một cánh tay robot công nghiệp hiện đại sẽ trở nên lãng phí nếu cấu hình electric gripper không đồng bộ với chu kỳ thời gian (cycle time) và tính chất vật lý của sản phẩm. DAT Group là đối tác ký kết chính thức của ROKAE tại Việt Nam, cam kết cung cấp giải pháp tự động hóa toàn diện từ thiết kế Layout, tư vấn cánh tay robot cho đến lựa chọn thiết bị đầu cuối (EOAT). Bằng năng lực kỹ thuật hệ thống, DAT Group sẽ phân tích chi tiết dữ liệu về hình dáng sản phẩm, lực ma sát, gia tốc chạy máy để giúp doanh nghiệp quyết định sử dụng tay kẹp điện thông minh hay tay kẹp khí nén tốc độ cao. Sự đồng bộ này đảm bảo nhịp độ dây chuyền ổn định, hạn chế tỷ lệ rớt sản phẩm và bảo vệ chất lượng đầu ra.
Doanh nghiệp của bạn đang cần tự động hóa công đoạn bốc xếp, gắp thả?
Liên hệ ngay DAT Group để được đội ngũ kỹ sư khảo sát bài toán thực tế, tư vấn kỹ thuật chuyên sâu và nhận báo giá cấu hình electric gripper phù hợp nhất với dây chuyền sản xuất của bạn!