 English
 Tiếng Việt
End Effector là gì? Phân loại và cách chọn tay gắp robot
Khi đầu tư hệ thống robot tự động hóa, nhiều doanh nghiệp thường dồn toàn bộ sự chú ý vào việc lựa chọn cánh tay robot (tốc độ, tầm với, số trục) mà bỏ qua một thành phần quyết định trực tiếp đến năng suất: End Effector.
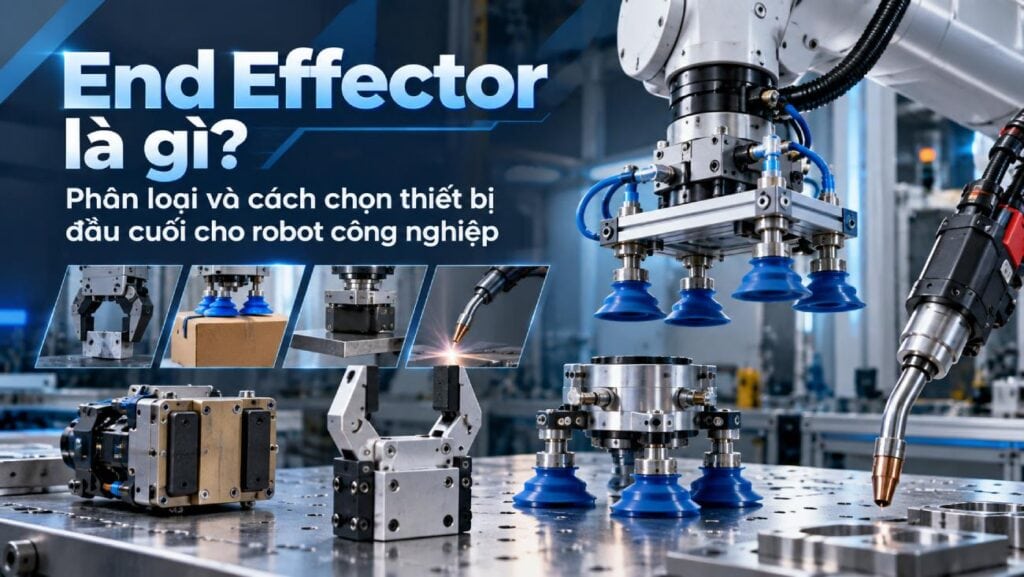
Thực tế tại các nhà máy, việc cánh tay robot hoạt động cực nhanh nhưng lại gắp trượt sản phẩm, làm móp méo hộp hàng hay nhả phôi không chính xác đều xuất phát từ việc chọn sai thiết bị đầu cuối. Bài viết này sẽ phân tích chi tiết về thuật ngữ này, các dòng phụ kiện phổ biến và bộ tiêu chí giúp doanh nghiệp chuẩn hóa thao tác vật lý trên dây chuyền tự động.
End Effector (EOAT) là gì?
End Effector (còn được gọi là thiết bị đầu cuối hoặc EOAT – End-of-Arm Tooling) là một thiết bị ngoại vi được gắn ở vị trí cuối cùng của cánh tay robot công nghiệp. Nếu cánh tay robot đóng vai trò như “cánh tay” của con người để di chuyển đến các tọa độ trong không gian, thì End Effector chính là “bàn tay” hoặc “công cụ” trực tiếp thực hiện nhiệm vụ tương tác với sản phẩm hoặc môi trường xung quanh.
Một tay máy robot hoàn toàn vô dụng nếu không có End Effector. Thiết bị này nhận lệnh từ bộ điều khiển trung tâm (Controller) để thực hiện các thao tác đa dạng như: gắp, thả, siết ốc, hàn kim loại, phun sơn hoặc kiểm tra ngoại quan.
Tầm quan trọng của End Effector trong hệ thống tự động hóa
End Effector không chỉ là một phụ kiện đi kèm, mà là yếu tố cốt lõi quyết định tính linh hoạt và độ ổn định của một trạm robot (Robot Cell):
- Định hình chức năng ứng dụng: Cùng một cánh tay robot công nghiệp 6 trục, nhưng khi lắp mỏ hàn, nó trở thành trạm hàn; khi lắp giác hút, nó trở thành trạm xếp pallet bốc dỡ hàng hóa.
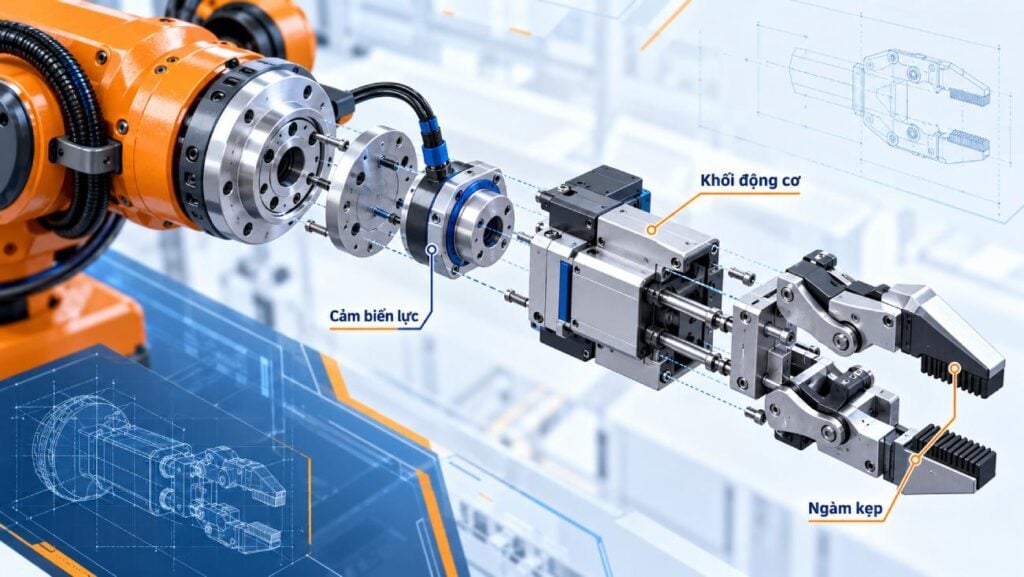
- Kiểm soát rủi ro hỏng hóc: Các EOAT hiện đại được tích hợp cảm biến lực (Force/Torque) và cảm biến tiệm cận. Điều này giúp hệ thống tự động điều chỉnh lực kẹp vừa đủ, tránh làm nứt vỡ các linh kiện điện tử mỏng manh hay thực phẩm mềm.
- Quyết định chu kỳ thời gian (Cycle Time): Bộ kẹp có tốc độ đóng/mở ngàm chậm, hoặc giác hút mất quá nhiều thời gian để xả chân không sẽ làm kéo dài tổng thời gian chu kỳ, dẫn đến giảm throughput toàn tuyến.
Các loại End Effector phổ biến trên thị trường
Tùy thuộc vào bản chất vật lý của sản phẩm (khối lượng, hình dáng, vật liệu), EOAT được chia thành các nhóm chính sau:
1. Tay kẹp cơ khí (Mechanical Grippers)
Đây là loại EOAT phổ biến nhất, sử dụng động cơ điện hoặc khí nén để đóng mở các ngàm kẹp (Jaws).
Loại 2 ngàm (Song song/Góc): Kẹp các sản phẩm có hình khối phẳng, vuông vức (như khối kim loại, hộp carton nhỏ).
Loại 3 ngàm (Hướng tâm): Thích hợp để kẹp/gắp các vật thể hình trụ tròn (như chai lọ, trục thép, vòng bi).
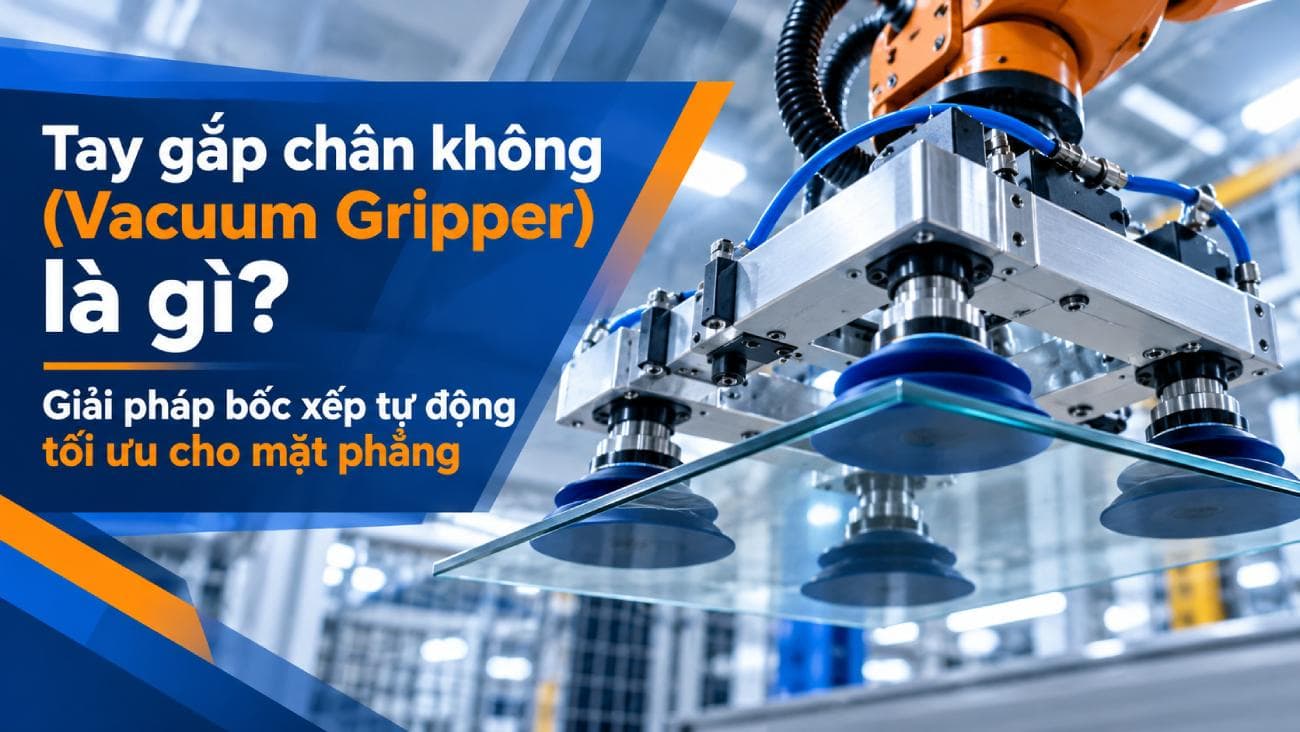
2. Thiết bị gắp chân không (Vacuum Grippers)
Sử dụng bơm chân không hoặc máy tạo chân không khí nén để tạo lực hút qua các giác hút (suction cups) làm bằng cao su hoặc silicone.
Đặc điểm: Tốc độ gắp thả cực nhanh, ít gây tổn hại bề mặt.
Ứng dụng: Xếp thùng carton lên pallet, gắp tấm kính, tấm pin năng lượng mặt trời, hoặc khay nhựa.
3. Thiết bị kẹp từ tính (Magnetic Grippers)
Sử dụng nam châm điện hoặc nam châm vĩnh cửu.
Đặc điểm: Chỉ hoạt động với các vật liệu có tính từ (sắt, thép). Hạn chế được việc phải bảo trì ngàm kẹp cơ khí.
Ứng dụng: Nâng hạ thép tấm, phôi máy CNC, di chuyển phụ tùng ô tô cường độ cao.
4. Công cụ quy trình chuyên dụng (Process Tools)
Thay vì gắp thả, robot sẽ “cầm” một công cụ để thực hiện gia công:
- Mỏ hàn (Welding torches) cho hàn MIG/MAG, TIG.
- Đầu phun keo (Dispensing nozzles).
- Trục chính (Spindles) dùng để phay, chà nhám, đánh bóng.
Bảng tham khảo: Cách cấu hình End Effector theo ứng dụng
Dưới đây là bảng hướng dẫn lựa chọn EOAT cơ bản dựa trên các bài toán tại nhà máy:
| Loại sản phẩm / Yêu cầu công việc | Đề xuất cấu hình End Effector (EOAT) | Yếu tố cần lưu ý bổ sung |
|---|---|---|
| Thùng carton chứa hàng hóa (20 – 50kg) | Hệ thống giác hút chân không bản lớn (Vacuum pad) kết hợp cơ cấu đỡ phụ. | Tính toán tải trọng (Payload) robot phải lớn hơn tổng khối lượng thùng hàng + cụm giác hút. |
| Linh kiện điện tử, vi mạch PCB | Tay kẹp cơ khí điện 2 ngàm song song, hoặc giác hút loại nhỏ (nhựa chống tĩnh điện ESD). | Cần tích hợp Force Sensor để không kẹp quá lực gây nứt vi mạch. |
| Trái cây, thực phẩm mềm (Soft F&B) | Soft Gripper (Tay kẹp mềm bằng silicone sử dụng khí nén). | Vật liệu bộ kẹp phải đạt chuẩn FDA (an toàn thực phẩm). |
| Thép tấm, chi tiết phôi gia công CNC | Magnetic Gripper (Kẹp từ tính) hoặc Kẹp cơ khí lực lớn (Heavy-duty Jaws). | Tránh môi trường có phoi sắt bám dính vào nam châm điện. |
Giải pháp tối ưu: Tự động hóa thay đổi công cụ (Tool Changer)
Trong những dây chuyền sản xuất High Mix – Low Volume (nhiều mã hàng nhưng sản lượng mỗi mã ít), một robot có thể phải thực hiện nhiều thao tác. Lúc này, việc tháo lắp End Effector thủ công sẽ gây lãng phí thời gian.
Automatic Tool Changer (ATC) là giải pháp cơ khí trung gian. Một nửa hệ thống gắn trên mặt bích robot, nửa còn lại gắn trên các tay gắp khác nhau. Khi chuyển mã hàng, robot tự động chạy về trạm đồ gá, nhả tay kẹp cũ và kết nối với tay kẹp/mỏ hàn mới (kết nối đồng thời cả cơ khí, khí nén và tín hiệu điện) chỉ trong vài giây. Đây là giải pháp nâng tầm sự linh hoạt cho nhà xưởng.
Tích hợp trạm Robot tự động cùng DAT Group
Việc thiết kế một hệ thống tự động hóa hoàn chỉnh không thể tách rời bài toán lựa chọn EOAT. Tính toán sai hành trình mở ngàm, chọn sai vật liệu giác hút hoặc bỏ qua lực ma sát đều có thể khiến robot dừng hoạt động hoặc làm rớt sản phẩm tại hiện trường.
DAT Group là đối tác ký kết chính thức của ROKAE tại Việt Nam, tập trung đồng hành cùng doanh nghiệp trong quá trình ứng dụng hệ thống robot công nghiệp và cobot. Với năng lực tích hợp hệ thống chuyên sâu, đội ngũ kỹ sư DAT Group sẽ đánh giá thực tế sản phẩm (kích thước, vật liệu, bề mặt), tính toán tải trọng động/tĩnh và hành trình tay máy để thiết kế hoặc tinh chỉnh cấu hình End Effector (khí nén, điện, chân không) phù hợp nhất. Mục tiêu của chúng tôi là mang lại giải pháp robot hóa đồng bộ, hỗ trợ vận hành ổn định và chuẩn hóa thao tác lặp lại cho mọi dây chuyền nhà máy.
Cần tư vấn thiết kế cụm tay gắp và tích hợp giải pháp robot cho dây chuyền?
Liên hệ DAT Group ngay hôm nay để đội ngũ kỹ sư chuyên môn hỗ trợ khảo sát mặt bằng, phân tích đặc tính sản phẩm và nhận đề xuất cấu hình kỹ thuật tự động hóa phù hợp nhất cho xưởng sản xuất của bạn!