 English
 Tiếng Việt
Cartesian robot là gì? Cấu tạo, phân loại và ứng dụng
Cartesian robot là gì?
Cartesian robot là robot công nghiệp sử dụng các trục chuyển động tuyến tính theo hệ tọa độ Descartes, phổ biến với cấu hình X, Y và Z. Mỗi trục đảm nhiệm một phương chuyển động, giúp đầu công tác di chuyển đến vị trí được xác định trong vùng làm việc.
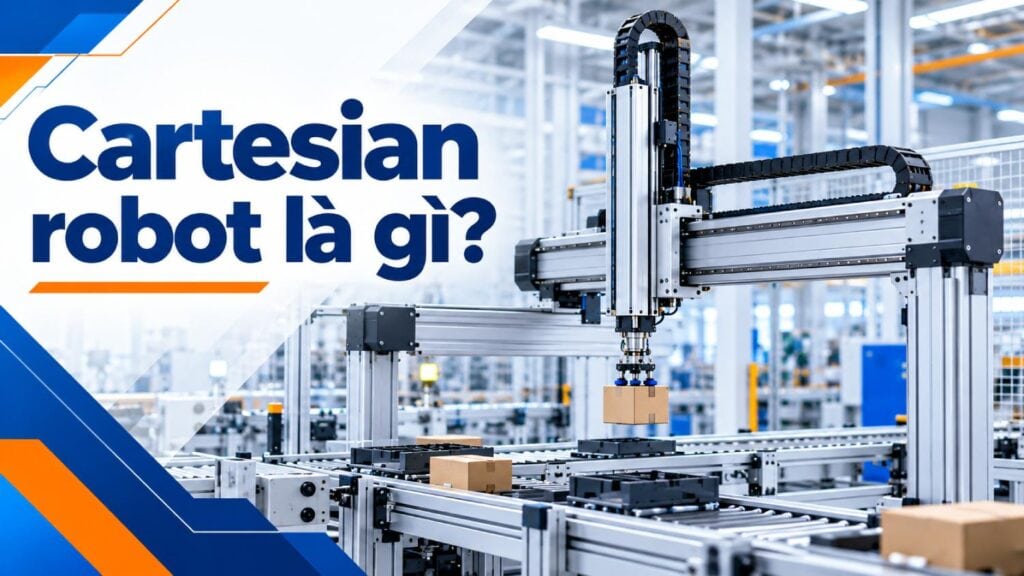
Khác với robot 6 trục sử dụng các khớp quay, robot Cartesian được cấu tạo từ các module tuyến tính, ray dẫn hướng và cơ cấu truyền động. Tùy yêu cầu, hệ thống có thể sử dụng một, hai, ba hoặc nhiều trục.
Có thể hình dung:
- X: chuyển động theo phương thứ nhất.
- Y: chuyển động theo phương vuông góc với X.
- Z: chuyển động theo phương đứng hoặc chiều sâu.
Nhờ cấu trúc này, robot tọa độ phù hợp với các công đoạn có vị trí xác định, quỹ đạo rõ ràng và chu kỳ thao tác lặp lại.
Cấu tạo của Cartesian robot
Một hệ thống Cartesian robot thường gồm các thành phần chính sau:
1. Trục tuyến tính
Các trục X, Y, Z tạo ra chuyển động chính của robot. Không phải hệ thống nào cũng cần đủ ba trục; cấu hình được lựa chọn dựa trên số chiều chuyển động của ứng dụng.
Với hệ thống hành trình dài hoặc tải trọng lớn, cần tính toán chiều dài trục, độ cứng và khả năng chịu tải ngay từ giai đoạn thiết kế.
2. Động cơ và cơ cấu truyền động
Động cơ tạo chuyển động cho từng trục. Tùy yêu cầu về tốc độ, vị trí và chu kỳ, hệ thống có thể sử dụng các giải pháp truyền động khác nhau, trong đó servo motor thường được sử dụng cho các ứng dụng cần kiểm soát chuyển động.
3. Ray dẫn hướng và cụm trượt
Hệ thống dẫn hướng duy trì chuyển động theo đúng phương thiết kế, đồng thời ảnh hưởng đến độ cứng và độ ổn định của robot.
4. Bộ điều khiển
Controller tiếp nhận chương trình và điều phối chuyển động của các trục theo các thông số như vị trí, tốc độ, gia tốc và trình tự thao tác.
5. Cảm biến và phản hồi vị trí
Thiết bị phản hồi giúp hệ thống xác định trạng thái chuyển động và kiểm soát vị trí trong quá trình vận hành.
6. Đầu công tác
Tùy công đoạn, robot có thể kết hợp với gripper, đầu hút chân không, đầu bắt vít, dụng cụ lắp ráp, đầu phun keo hoặc dụng cụ gia công.
Do EOAT ảnh hưởng đến tải trọng và chuyển động, nên xác định đầu công tác cùng với cấu hình robot ngay từ đầu.
Các loại Cartesian robot phổ biến
Phân loại theo số lượng trục
Cartesian robot 1 trục
Robot 1 trục tạo chuyển động theo một phương, phù hợp với các công đoạn như di chuyển sản phẩm, cấp phôi hoặc chuyển tải trên một hành trình xác định.
Cartesian robot 2 trục
Robot 2 trục thường sử dụng cấu hình X-Y để tạo chuyển động trên một mặt phẳng, phù hợp với các công đoạn gắp đặt, phân loại, cấp sản phẩm và một số thao tác lắp ráp.
Cartesian robot 3 trục
Cartesian robot 3 trục sử dụng ba trục X-Y-Z để tạo chuyển động trong không gian ba chiều. Cấu hình này thường được sử dụng cho các công đoạn:
- Pick and place
- Gắp đặt
- Cấp phôi
- Lắp ráp
- Đóng gói
- Machine tending
Phân loại theo kết cấu
Robot gantry
Sử dụng các trục tuyến tính được bố trí trên hệ thống khung hoặc kết cấu đỡ. Thiết kế này phù hợp với những ứng dụng cần vùng làm việc rộng, hành trình dài hoặc khả năng xử lý tải lớn.
Tùy yêu cầu, gantry có thể được thiết kế với hai hoặc nhiều trục để tạo chuyển động trong mặt phẳng hoặc không gian ba chiều.
Cấu hình cantilever
Sử dụng một hoặc nhiều trục tuyến tính được bố trí theo dạng tay đỡ. Thiết kế này có thể phù hợp khi cần tận dụng không gian lắp đặt hoặc bố trí robot theo một hướng tiếp cận nhất định.
Nguyên lý hoạt động của Cartesian robot
Nguyên lý hoạt động của Cartesian robot dựa trên sự phối hợp giữa các trục tuyến tính.
Quá trình có thể khái quát:
Lệnh chương trình → Bộ điều khiển → Động cơ/servo → Trục tuyến tính → Đầu công tác
Đặc điểm và ứng dụng của Cartesian robot
Cartesian robot sử dụng các trục chuyển động tuyến tính nên có vùng làm việc và quỹ đạo tương đối rõ ràng. Số lượng trục, hành trình và cách bố trí có thể được lựa chọn theo không gian lắp đặt, tải trọng và yêu cầu của từng công đoạn. Robot cũng phù hợp với các thao tác có vị trí, trình tự và chu kỳ lặp lại ổn định.
Nhờ cấu trúc tuyến tính, Cartesian robot có thể được tích hợp với PLC, băng tải, cảm biến, camera, máy CNC và các thiết bị khác trong dây chuyền. Một số ứng dụng phổ biến gồm:
- Pick and place: Gắp sản phẩm từ một vị trí và đặt sang vị trí khác theo chương trình.
- Cấp phôi và machine tending: Lấy phôi từ khay hoặc băng tải, đưa vào máy gia công và lấy sản phẩm ra sau chu kỳ.
- Lắp ráp: Di chuyển và đặt linh kiện vào vị trí theo trình tự được lập trình.
- Đóng gói và phân loại: Gắp, đặt hoặc phân loại sản phẩm trước và trong quá trình đóng gói.
- Xử lý vật liệu: Di chuyển sản phẩm hoặc vật liệu trên các hành trình xác định, đặc biệt với những hệ thống cần vùng làm việc rộng.
Có nên sử dụng Cartesian robot?
Cartesian robot phù hợp với những bài toán cần chuyển động tuyến tính, hành trình xác định và thao tác lặp lại.
Tuy nhiên, không nên lựa chọn robot chỉ dựa trên số lượng trục. Tải trọng, hành trình, cycle time, độ chính xác, EOAT, không gian lắp đặt và khả năng tích hợp mới là cơ sở để xác định cấu hình phù hợp.
Nếu doanh nghiệp đang cần tự động hóa một công đoạn cụ thể, nên xác định trước sản phẩm, tải trọng, hành trình, cycle time và thao tác cần thực hiện. Đây là những dữ liệu quan trọng để đánh giá phương án robot thay vì lựa chọn theo model có sẵn.