 English
 Tiếng Việt
EOAT là gì? Các loại End-of-Arm Tooling và ứng dụng robot
EOAT là gì? Các loại End-of-Arm Tooling và ứng dụng trong robot công nghiệp
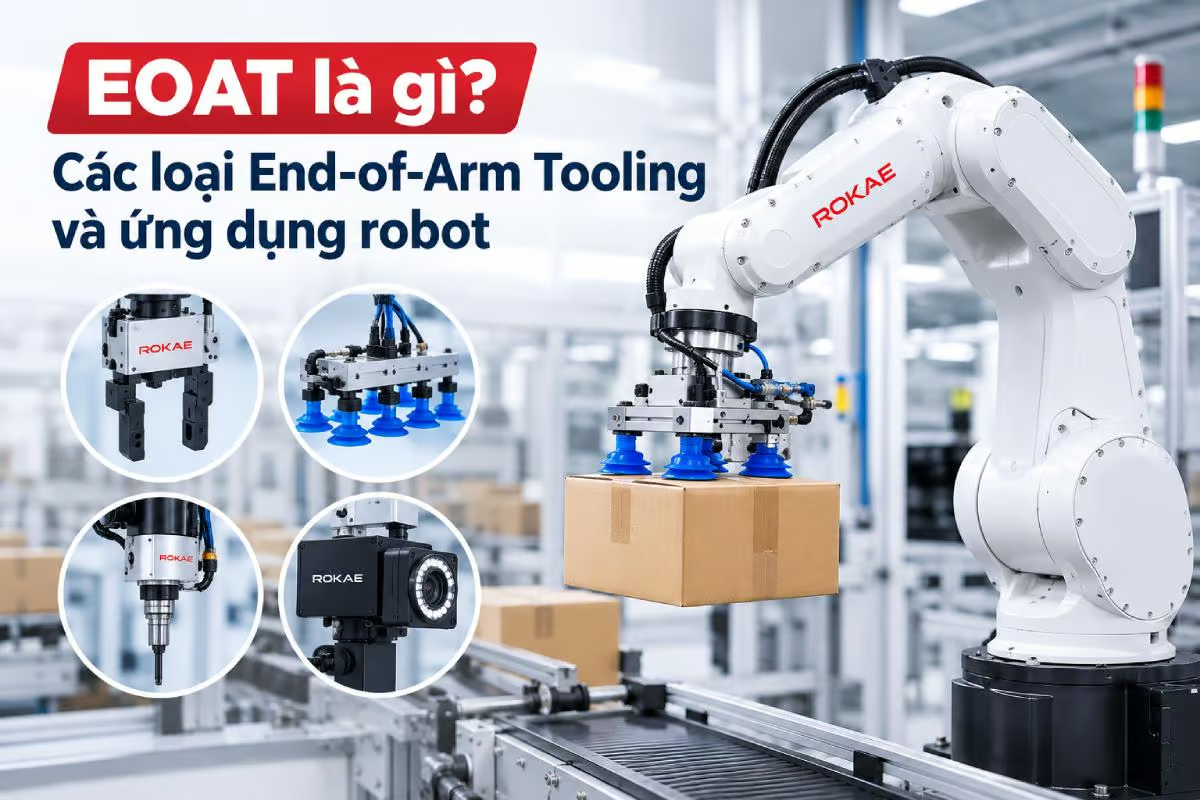
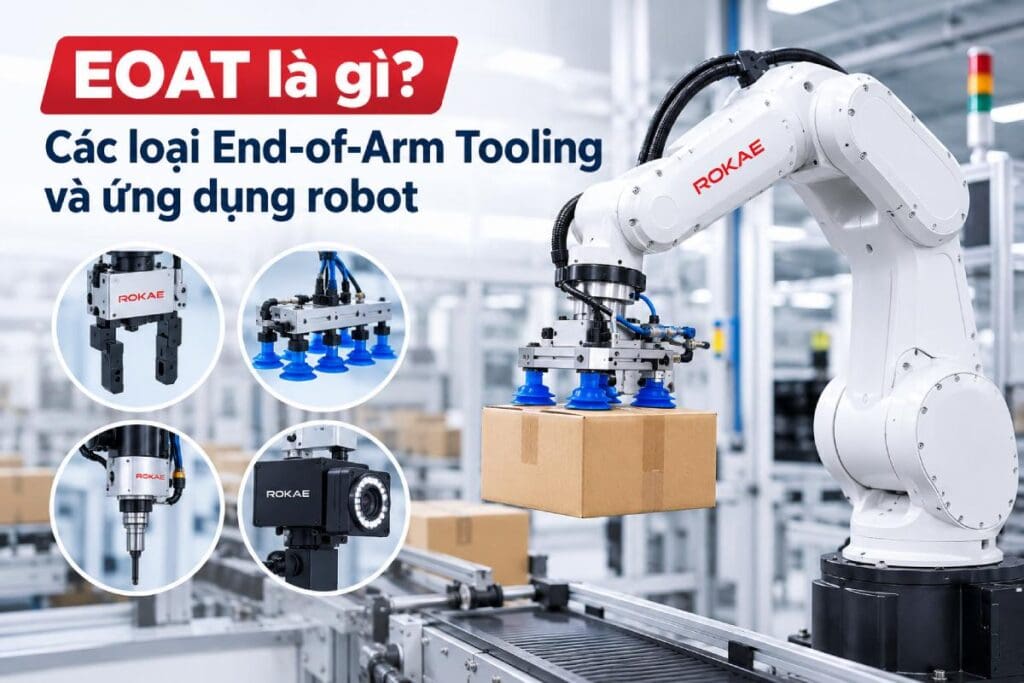
Trong một hệ thống robot công nghiệp, cánh tay robot đảm nhiệm việc di chuyển theo quỹ đạo được lập trình, nhưng để trực tiếp gắp, giữ, gia công hoặc tương tác với sản phẩm, robot cần một thiết bị được lắp ở cuối cánh tay. Thiết bị này được gọi là EOAT (End-of-Arm Tooling) hay end effector.
Từ các loại robot gripper dùng để gắp sản phẩm đến đầu hàn, đầu mài, cảm biến và camera, EOAT giúp xác định loại công việc mà robot có thể thực hiện và cách robot tương tác với sản phẩm.
Vậy EOAT là gì, có những loại nào và đâu là những yếu tố cần cân nhắc khi lựa chọn đầu công tác robot? Cùng tìm hiểu chi tiết trong bài viết dưới đây.
End-of-Arm Tooling là gì?
EOAT (End-of-Arm Tooling) là nhóm thiết bị được gắn ở cuối cánh tay robot nhằm giúp robot thực hiện một nhiệm vụ cụ thể như gắp, giữ, di chuyển, lắp ráp, hàn, mài, kiểm tra hoặc xử lý sản phẩm.
Có thể hiểu đơn giản:
Robot công nghiệp = bộ phận tạo chuyển động
EOAT = công cụ giúp robot thực hiện công việc
Ví dụ, cùng một cánh tay robot có thể đảm nhiệm nhiều công việc khác nhau khi thay đổi thiết bị ở phần cuối:
- Gắn gripper để gắp và đặt sản phẩm.
- Gắn giác hút chân không để xử lý tấm hoặc sản phẩm có bề mặt phù hợp.
- Gắn đầu hàn cho các công đoạn hàn tự động.
- Gắn đầu mài, chà nhám hoặc đánh bóng để xử lý bề mặt.
- Gắn camera và cảm biến để nhận diện, định vị hoặc kiểm tra sản phẩm.
Theo IMTS, EOAT không chỉ giới hạn ở các cơ cấu kẹp mà còn bao gồm grippers, process tools và sensors, cho phép robot thực hiện từ các thao tác gắp đặt đến gia công và kiểm tra.
Cấu tạo của một hệ thống EOAT
Không có một cấu hình cố định cho mọi loại bộ công cụ đầu cánh tay robot. Thành phần của EOAT sẽ thay đổi tùy theo loại robot, sản phẩm và yêu cầu của ứng dụng.Thành phần của EOAT sẽ thay đổi tùy theo loại robot, sản phẩm và yêu cầu của ứng dụng.
Một hệ thống EOAT thường gồm các thành phần chính sau:
Bộ phận kết nối với robot
Đây là phần liên kết EOAT với cổ tay robot, cần tương thích với giao diện cơ khí, tải trọng và cấu hình của robot. Tùy thiết kế, bộ phận kết nối cũng có thể tích hợp đường điện, khí nén hoặc tín hiệu điều khiển.
Cơ cấu thao tác
Đây là bộ phận trực tiếp tương tác với sản phẩm hoặc bề mặt gia công. Tùy ứng dụng, cơ cấu này có thể là:
- Ngàm kẹp
- Giác hút chân không
- Đầu hàn
- Đầu mài hoặc đánh bóng
- Đầu cắt
- Đầu phun
- Dispenser
Hệ thống cấp năng lượng
EOAT có thể sử dụng điện, khí nén, chân không hoặc các phương thức cấp năng lượng khác tùy theo thiết kế.
Ví dụ, gripper khí nén sử dụng khí nén để đóng mở ngàm, trong khi gripper điện sử dụng động cơ và hệ thống điều khiển điện.
Cảm biến và thiết bị điều khiển
Một số EOAT được tích hợp cảm biến để thu thập thông tin về lực, vị trí, khoảng cách, áp suất hoặc trạng thái sản phẩm. Dữ liệu này có thể được truyền về hệ thống điều khiển để hỗ trợ robot thực hiện thao tác chính xác và phù hợp hơn với yêu cầu của quy trình.
Các loại EOAT phổ biến trong robot công nghiệp
Các loại End-of-Arm Tooling có thể được phân thành ba nhóm chính: gripper, process tools và các thiết bị cảm biến/vision. Ngoài ra, một số ứng dụng còn sử dụng công nghệ force compliance để kiểm soát lực tiếp xúc trong quá trình robot làm việc.
1. Gripper – Kẹp gắp robot
Gripper là một trong những loại EOAT phổ biến nhất. Thiết bị này giúp robot giữ và di chuyển sản phẩm trong các công đoạn như pick-and-place, lắp ráp, cấp phôi và machine tending.
Một số loại kẹp robot thường gặp gồm:
Gripper khí nén
Gripper khí nén sử dụng khí nén để điều khiển ngàm kẹp. Đây là lựa chọn phổ biến trong nhiều dây chuyền nhờ thiết kế tương đối gọn, tốc độ đáp ứng nhanh và khả năng tạo lực kẹp phù hợp với nhiều ứng dụng.
Gripper điện
Gripper điện sử dụng động cơ và hệ thống điều khiển điện để tạo lực kẹp. Loại robot gripper này có khả năng điều chỉnh lực, hành trình hoặc thao tác thông qua cài đặt điều khiển, phù hợp với những dây chuyền cần xử lý nhiều loại sản phẩm.
Gripper chân không
Gripper chân không sử dụng chênh lệch áp suất để tạo lực giữ sản phẩm. Giải pháp này thường được sử dụng trong các ứng dụng gắp đặt, đóng gói, palletizing hoặc xử lý những sản phẩm có bề mặt phù hợp với chân không.
Đầu gắp robot chân không có thể giữ sản phẩm mà không cần ngàm kẹp bao quanh chi tiết, phù hợp với nhiều bài toán pick-and-place.
Gripper mềm
Soft-finger gripper sử dụng các ngón kẹp có khả năng thích ứng với hình dạng sản phẩm. Loại gripper này phù hợp với những chi tiết có hình dạng không đồng đều hoặc dễ biến dạng.
Ngoài các loại trên, gripper thủy lực cũng có thể được sử dụng trong những ứng dụng yêu cầu lực kẹp lớn.
2. EOAT dạng process tools
Không phải mọi đầu công tác robot đều có chức năng gắp. Một nhóm EOAT khác trực tiếp thực hiện quá trình gia công hoặc xử lý vật liệu.
Đầu hàn robot
Đầu hàn được gắn vào robot để thực hiện các đường hàn theo chương trình đã thiết lập.
Robot có thể duy trì quỹ đạo và thao tác lặp lại trong các ứng dụng phù hợp, đặc biệt trong những quy trình cần tính ổn định.
Đầu mài, chà nhám và đánh bóng
Các loại tool này được sử dụng để xử lý và hoàn thiện bề mặt.
Trong những ứng dụng này, lực tác động giữa dụng cụ và bề mặt là yếu tố quan trọng. Nếu lực không phù hợp, chất lượng hoàn thiện có thể bị ảnh hưởng.
Đầu cắt
Cutting tools cho phép robot loại bỏ hoặc tạo hình vật liệu theo quỹ đạo được lập trình.
Loại EOAT này được lựa chọn dựa trên vật liệu, phương pháp cắt và yêu cầu của quy trình.
Đầu sơn và phủ
Đầu phun có thể được gắn vào robot để thực hiện công đoạn sơn hoặc phủ vật liệu lên bề mặt.
Việc lập trình quỹ đạo giúp robot thực hiện thao tác theo một quy trình nhất quán trong những ứng dụng phù hợp.
Dispenser
Dispenser là dạng End-of-Arm Tooling dùng để phân phối keo, chất kết dính, chất làm kín hoặc các loại chất lỏng khác vào vị trí xác định.
3. EOAT tích hợp cảm biến và vision
Cảm biến giúp EOAT thu thập thêm thông tin về sản phẩm và môi trường làm việc, từ đó hỗ trợ robot thực hiện thao tác chính xác hơn. Một số loại cảm biến thường được tích hợp gồm cảm biến lực, mô-men xoắn, tiệm cận, áp suất, vị trí và khoảng cách.
Ví dụ, cảm biến lực có thể cung cấp thông tin về lực tác động khi robot lắp ráp hoặc xử lý bề mặt. Trong khi đó, machine vision có thể hỗ trợ phát hiện sản phẩm, xác định vị trí và hướng đặt, nhận diện hình dạng, đọc barcode hoặc OCR trước khi robot thực hiện thao tác.
Vision 2D phù hợp với các bài toán nhận diện mẫu, barcode, OCR và xác định vị trí trên mặt phẳng. Với ứng dụng cần thông tin về chiều sâu hoặc hình dạng không gian, có thể sử dụng vision 3D tùy theo yêu cầu thực tế.
Force Compliance trong EOAT là gì?
Force compliance là khả năng giúp EOAT phản ứng phù hợp với lực tác động trong quá trình tiếp xúc giữa dụng cụ, sản phẩm và bề mặt.
Công nghệ này đặc biệt hữu ích trong những công việc cần duy trì lực tiếp xúc ổn định như:
- Mài
- Chà nhám
- Đánh bóng
- Deburring
- Lắp ráp
- Xử lý bề mặt
Ví dụ, khi robot mài một bề mặt có sai lệch nhỏ về hình dạng, force compliance có thể giúp duy trì lực tiếp xúc phù hợp thay vì chỉ bám theo một quỹ đạo cố định.
Ứng dụng của EOAT trong tự động hóa
Nhờ sự đa dạng của các loại đầu công tác robot, EOAT có thể được sử dụng trong nhiều công đoạn sản xuất, từ gắp đặt và lắp ráp đến gia công, kiểm tra và xử lý bề mặt.
Gắp đặt, đóng gói và palletizing
Robot có thể sử dụng robot gripper hoặc giác hút để lấy sản phẩm từ băng tải, khay hoặc vị trí cấp phôi, sau đó chuyển đến vị trí khác.
Trong các ứng dụng đóng gói và palletizing, EOAT giúp robot lấy, sắp xếp hoặc đặt sản phẩm theo cấu hình được lập trình. Với dây chuyền có sản lượng cao, trọng lượng và tốc độ thao tác của EOAT cũng cần được xem xét để đáp ứng yêu cầu chu kỳ.
Machine tending
Trong ứng dụng machine tending, robot sử dụng EOAT để đưa phôi vào máy CNC hoặc thiết bị gia công và lấy chi tiết ra sau khi hoàn thành.
EOAT có thể được thiết kế để giữ phôi phù hợp với hình dạng và yêu cầu của từng quy trình, qua đó hỗ trợ tự động hóa các thao tác loading và unloading lặp lại.
Lắp ráp
Trong dây chuyền lắp ráp, đầu công tác robot có thể giữ, định vị hoặc đưa chi tiết vào đúng vị trí.
Khi kết hợp với cảm biến lực hoặc machine vision, hệ thống có thể hỗ trợ những công đoạn yêu cầu khả năng định vị, kiểm tra hoặc kiểm soát lực tốt hơn.
Kiểm tra và hoàn thiện bề mặt
Camera và cảm biến tích hợp trên EOAT có thể hỗ trợ robot kiểm tra sản phẩm, xác định vị trí hoặc thu thập dữ liệu tại những khu vực cần kiểm tra.
Đối với các công đoạn mài, đánh bóng và chà nhám, robot có thể sử dụng process tool phù hợp để xử lý bề mặt. Ngoài quỹ đạo chuyển động, lực tiếp xúc cũng cần được kiểm soát để duy trì chất lượng hoàn thiện ổn định.
Kết luận
EOAT (End-of-Arm Tooling) là thành phần giúp robot công nghiệp trực tiếp tương tác với sản phẩm và môi trường làm việc. Tùy theo yêu cầu, đầu công tác robot có thể là gripper, giác hút, đầu hàn, đầu mài, dispenser, camera hoặc các loại cảm biến khác nhau.
Để lựa chọn EOAT phù hợp, doanh nghiệp cần xem xét đồng thời đặc điểm sản phẩm, tải trọng, tốc độ chu kỳ, môi trường làm việc, mức độ thay đổi sản phẩm và khả năng tích hợp với robot cell. Lựa chọn đúng End-of-Arm Tooling ngay từ đầu giúp hệ thống đáp ứng tốt yêu cầu thao tác và duy trì khả năng vận hành ổn định trong quá trình sản xuất.